Volver al blog BIM e IFC
Gemelos digitales · 2026-08-21 · 12 min
LiDAR en tiempo real + IFC: demo web con replay MCAP
Abre la interfaz real de replay y entiende los frames binarios, buffers acotados y telemetría de un flujo IFC + LiDAR claramente marcado como simulado.
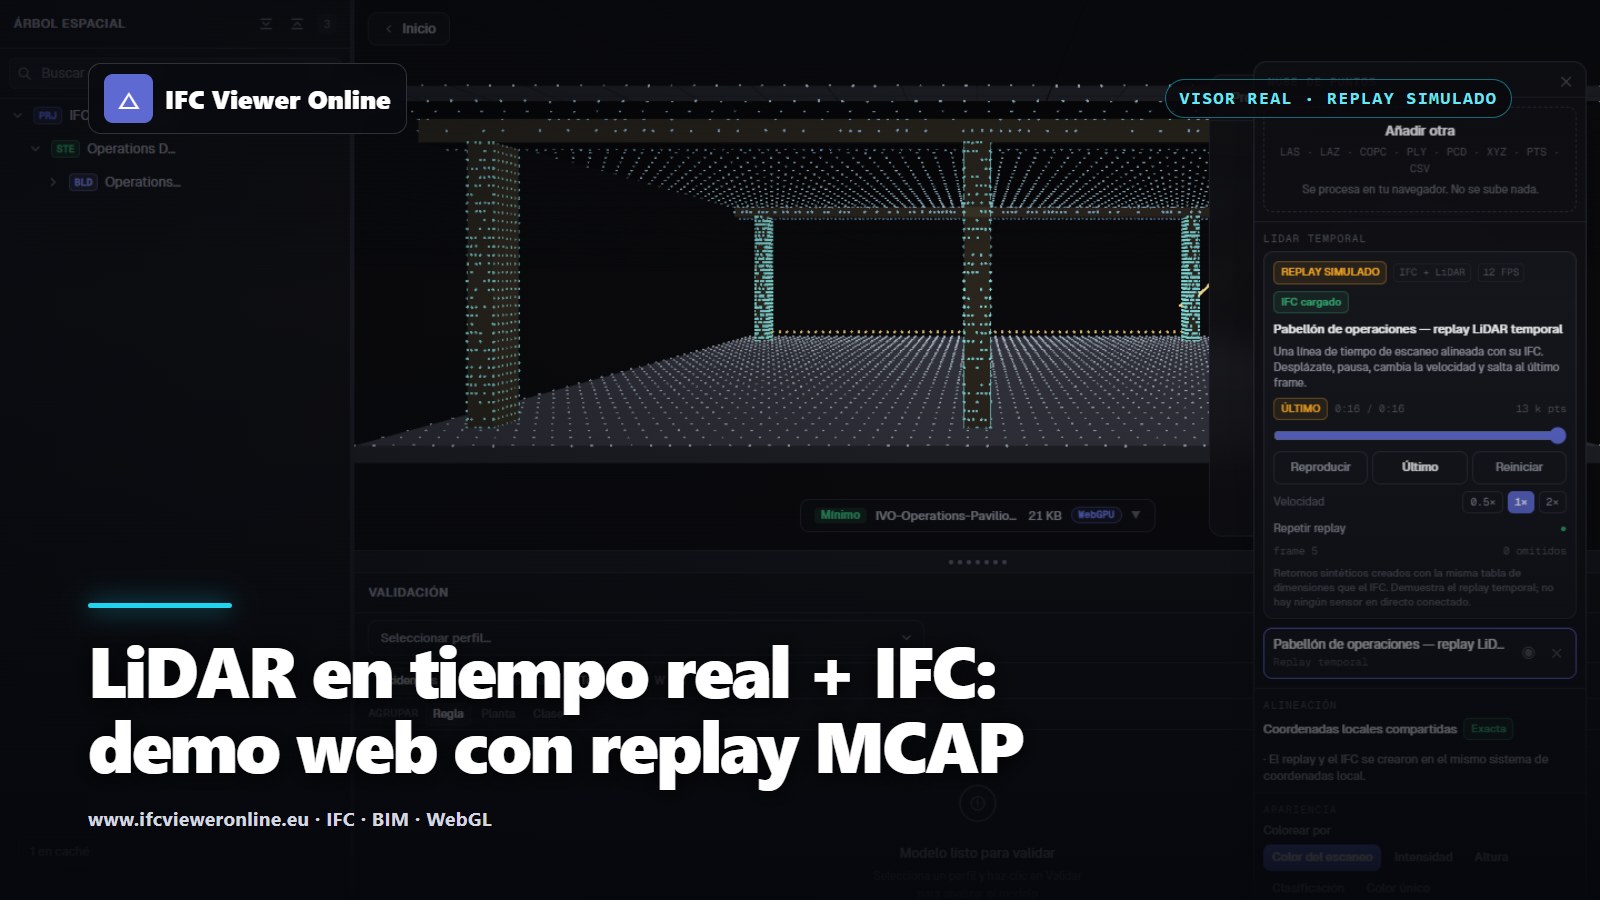 Cover titulada LiDAR en tiempo real más IFC sobre una captura real del visor con el replay temporal simulado alineado al pabellón
Un vídeo de una nube y un stream de puntos no son equivalentes. El stream conserva XYZ, atributos, pose y tiempo para inspección y comparación con IFC, pero exige controlar memoria, retraso, corrupción y reordenamiento.
 El edge normaliza y filtra; el navegador valida y conserva únicamente frames acotados.
Prueba el replay temporal IFC + LiDAR
Pabellón de operaciones — LiDAR temporal simulado
Escaneo simulado de 16 segundos a 12 FPS alineado con un IFC4. Demuestra el pipeline; no representa un sensor físico.
 LiDAR simulado en reproducción — arrastra para orbitar
Captura real del producto: la fuente temporal es simulada y determinista; parser, buffer, actualización GPU y alineación IFC funcionan en el visor real.
Contrato mínimo del frame
| Campo | Función | Problema detectado |
|---|
| sequence | Identidad monotónica | Pérdida, duplicado o reorder |
| timestampNs | Referencia temporal común | Desfase con vídeo o pose |
| origin + bounds | Precisión local y culling | Jitter o reserva absurda |
| pointCount + stride | Presupuesto del payload | Paquete truncado o malicioso |
| flags | Semántica explícita | RGB, intensidad o clase inventados |
| CRC32 | Integridad | Corrupción |
Backpressure: gana el frame válido más nuevo
Si llegan frames cada 80 ms y decodificar tarda 120 ms, una cola normal crece indefinidamente. El visor termina mostrando el pasado aunque la conexión siga activa. El enfoque vivo conserva dos o tres slots reutilizables, descarta trabajo obsoleto y muestra edad, pérdidas, inválidos y reconexiones.
MCAP para grabar antes de conectar hardware
MCAP es un contenedor modular para mensajes pub/sub con timestamp y serialización arbitraria. Sus chunks e índices permiten buscar por tiempo y topic; consulta la especificación oficial de MCAP.
Compatibilidad de contenedor no significa compatibilidad de mensaje. ROS sensor_msgs/PointCloud2 y Foxglove PointCloud requieren adaptadores definidos.
Para contexto estático vuelve al flujo Scan-to-BIM con IFC y nube. Para recursos comprimidos en píxeles, consulta IFC + vídeo sobre terreno 3D.
LiDAR en tiempo real + IFC: demo web con replay MCAP