Torna al blog BIM i IFC
Bessons digitals · 2026-08-27 · 8 min
Bessó digital d'un magatzem: IFC + LiDAR en moviment al navegador
Veges una carretilla elevadora i un carret autònom moure's per un núvol de punts dens d'un magatzem mentre l'IFC es manté disponible com a referència espacial de disseny.
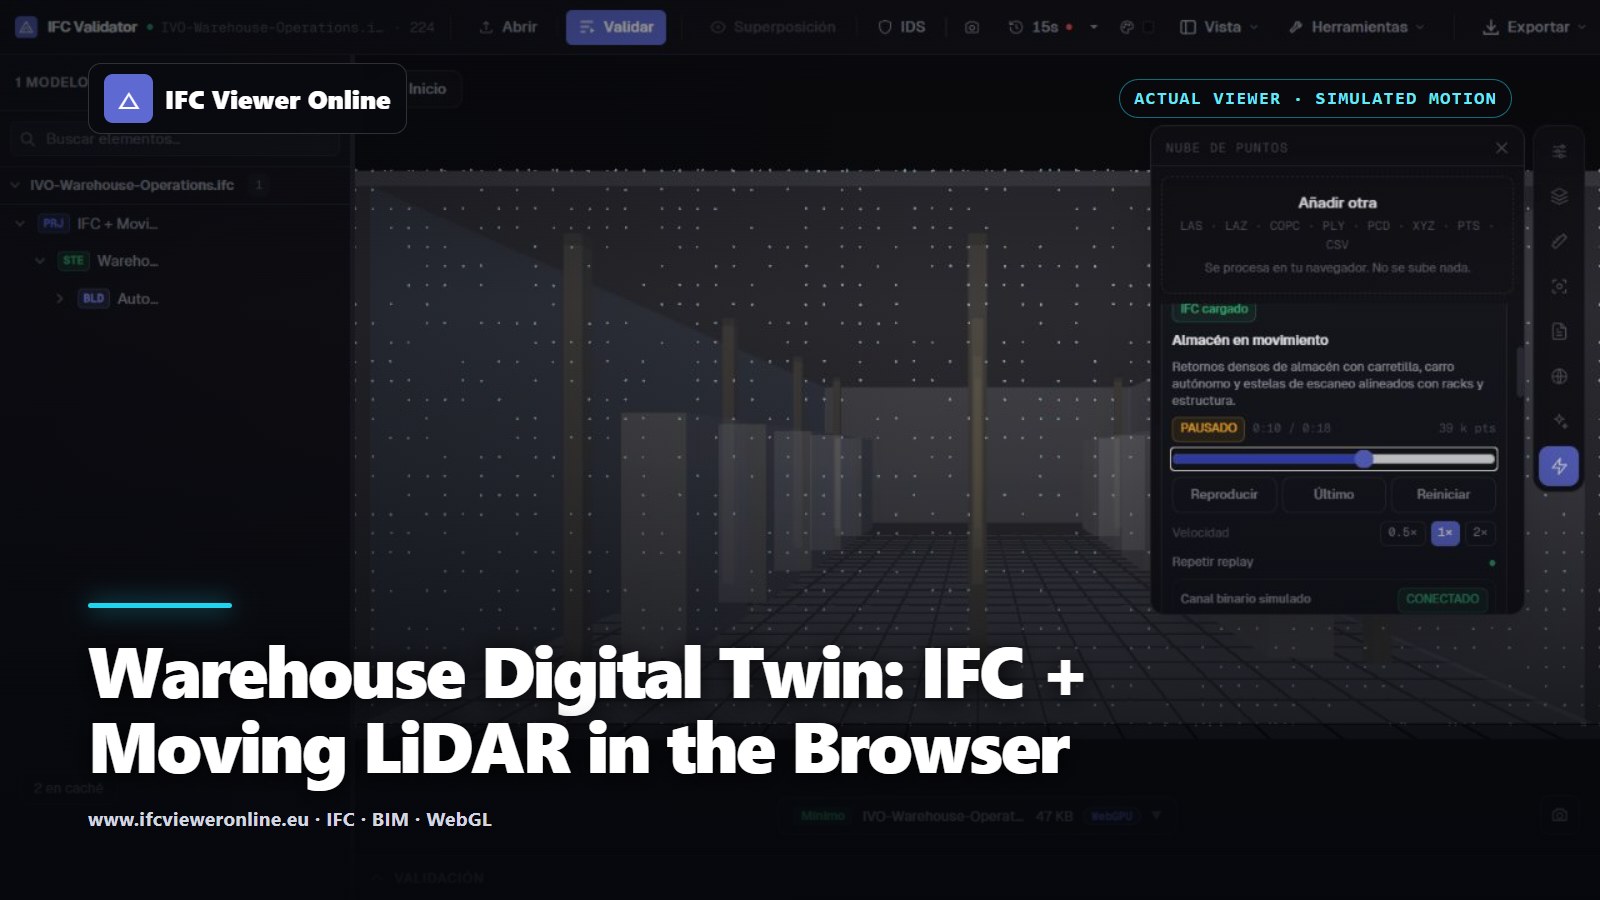 Escena real d'IFC Viewer Online d'un magatzem amb retorns taronja d'una carretilla en moviment, punts cian d'un carret autònom i una referència IFC translúcida
Les operacions d'un magatzem són espacials i temporals alhora. Un model descriu prestatgeries, lloses i pilars fixos; l'evidència operativa descriu vehicles, carrils ocupats i condicions canviants. Un IFC més un núvol de punts temporal manté totes dues capes en un mateix marc de coordenades sense convertir l'escaneig en un vídeo pla.
L'exemple de sota està pensat per a una pantalla de fira comercial: arrenca amb un sol botó, funciona sense el Wi-Fi del recinte i fa que el moviment sigui llegible de seguida. També és deliberadament honest. Els retorns en moviment se simulen a partir de la mateixa taula de dimensions que l'IFC, de manera que això és una demostració de flux de treball i rendiment, no una afirmació sobre un sensor connectat.
Prova el magatzem en moviment en directe
Operacions de magatzem — IFC + LiDAR en moviment
Reproducció interactiva de 18 segons amb prop de 39.000 punts visibles, una carretilla elevadora en moviment, un carret autònom i l'IFC4 del magatzem corresponent.
 La reproducció del magatzem s'està executant — arrossega per orbitar
Què es mou realment?
El clos de l'edifici i els retorns de les prestatgeries es mantenen estables. La carretilla elevadora, el seu màstel, un carret autònom, els anells de LiDAR i uns rastres curts de moviment es reescriuen en els mateixos arrays tipats residents a cada trama. No s'assigna cap geometria nova de Three.js ni cap buffer de GPU durant la reproducció.
| Capa | Propòsit | Cicle de vida |
|---|
| Model IFC4 | Context de disseny del magatzem i objectes inspeccionables | Carregat una vegada; translúcid durant la reproducció |
| Retorns estàtics | Terra, envolupant, pilars i superfícies de prestatgeries | Un únic catàleg determinista |
| Retorns en moviment | Carretilla elevadora, carret autònom, anells d'escaneig i rastres | Actualitzats a 12 FPS en un únic buffer acotat |
| Enregistrament MCAP | Exemple portable amb marca de temps per a adaptadors | Generat localment a 2 FPS quan es demana |
Descarrega el parell reproduïble
Fes servir la referència IFC4 del magatzem amb la instantània PLY representativa. Totes dues provenen de les mateixes dimensions declarades. La capçalera del PLY indica que és sintètic i anomena el seu IFC company.
Decisions de rendiment per a una vista d'operacions útil
- Mantén fixa la capacitat de la trama perquè una GPU lenta no pugui provocar creixement de memòria.
- Prefereix que guanyi sempre la trama vàlida més recent en lloc d'una cua que creix sense parar; en operacions, la latència importa més que reproduir trames obsoletes.
- Filtra i voxelitza a la vora de la xarxa en desplegaments reals, i envia només els atributs que l'usuari pot inspeccionar.
- Posa en pausa les fonts ocultes i reutilitza materials, geometria i arrays tipats.
- Mantén l'IFC visible de manera independent perquè els usuaris puguin passar d'una animació impressionant a una pregunta espacial real.
D'aquesta demo a un flux real d'un magatzem
Un desplegament físic necessita marques de temps del sensor, una transformació calibrada de sensor a emplaçament, filtratge a la vora i un adaptador cap al mateix contracte de trama. La interfície d'usuari hauria de substituir llavors la insígnia de simulat per un estat de font real només quan aquests fets es coneguin. WebSocket o WebTransport és la tria per al lliurament; cap dels dos corregeix un mal registre ni una cua de navegador sense límit.
Per al disseny de paquets i buffering de més baix nivell, consulta LiDAR en temps real en un bessó digital web. Per a una comparació estàtica i mesurada, comença per alineació Scan-to-BIM d'IFC + núvol de punts.
Bessó digital d'un magatzem: IFC + LiDAR en moviment al navegador