Torna al blog BIM i IFC
Bessons digitals · 2026-08-21 · 12 min
LiDAR en temps real + IFC al navegador: demo de reproducció MCAP
Executa la interfície de reproducció web real i coneix els buffers acotats, les trames binàries i la telemetria darrere d'un flux simulat honestament etiquetat d'IFC + LiDAR.
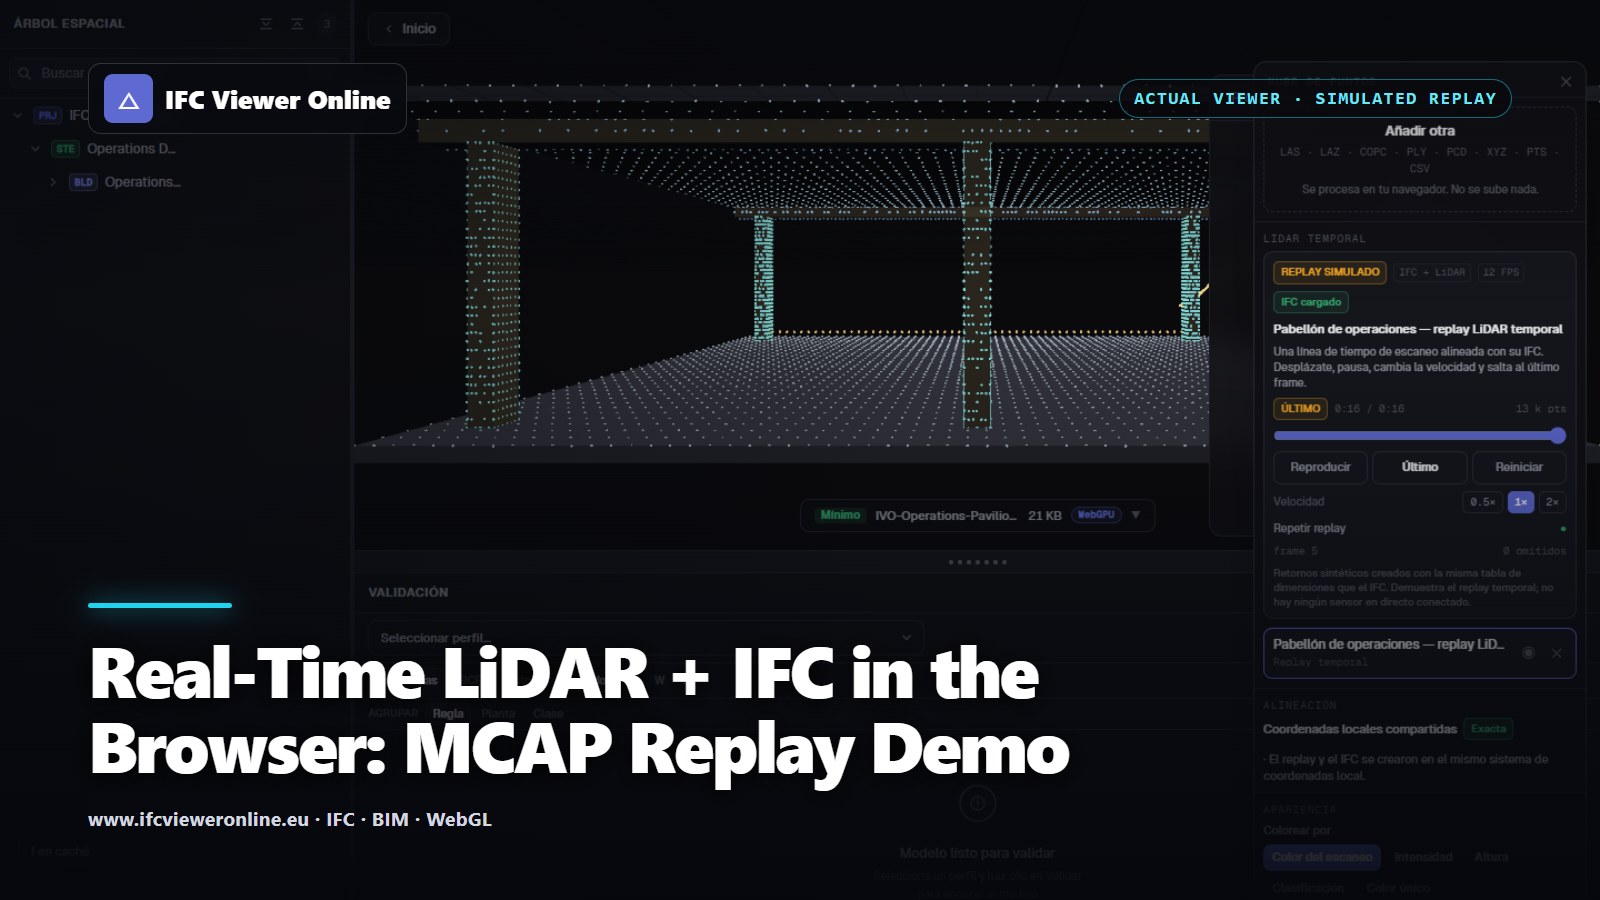 Portada titulada LiDAR en temps real i IFC sobre una captura real del visor que mostra la reproducció temporal simulada alineada amb un pavelló
Un vídeo d'un núvol de punts i un flux de núvol de punts en directe no són el mateix producte. El vídeo té píxels fixos i còdecs de maquinari madurs. Un núvol de punts temporal té coordenades, atributs, poses i marques de temps que els usuaris poden inspeccionar o comparar amb l'IFC. Aquesta flexibilitat genera un problema de transport i de memòria més difícil.
L'arquitectura de sota tracta els enregistraments i les fonts en directe com dos adaptadors que alimenten un únic contracte de trama acotat. Permet a un equip validar la reproducció, la cerca, la gestió de corrupció i les actualitzacions de GPU amb dades enregistrades abans de comprar o integrar un sensor.
 El navegador rep trames acotades i validades; el filtratge i la normalització de coordenades pertanyen a la vora de la xarxa.
Prova la reproducció temporal d'IFC + LiDAR
L'exemple en directe següent genera un front d'escaneig determinista al voltant del pavelló IFC corresponent. La mateixa trama passa per codificació binària, validació CRC i un buffer de transport fix de tres posicions abans d'arribar a la GPU. Canvia al visor complet per injectar pèrdua determinista, reordenació, corrupció i una finestra de reconnexió.
Pavelló d'Operacions — LiDAR temporal simulat
Una reproducció simulada de 16 segons i 12 FPS alineada amb un pavelló IFC4 inclòs. Això demostra el pipeline de reproducció; no és una afirmació de sensor físic.
 El LiDAR simulat s'està reproduint — arrossega per orbitar
Captura real del producte: la font temporal és una reproducció simulada determinista, mentre que l'anàlisi, el buffering, les actualitzacions de GPU i l'alineació amb l'IFC s'executen al visor real.
El contracte de trama mínim
Un paquet de transport necessita més que valors XYZ. Els números de seqüència revelen pèrdua i reordenació. Les marques de temps en nanosegons alineen els punts amb el vídeo, la pose i les anotacions. Un origen declarat manté les coordenades globals grans fora dels vèrtexs Float32 de la GPU. Els indicadors d'atribut eviten que la interfície simuli que existeix intensitat o classificació quan la font mai les va proporcionar.
| Camp | Per què existeix | Fallada que detecta |
|---|
| sequence | Identitat monotònica de la trama | Pèrdua, duplicat o reordenació |
| timestampNs | Referència temporal comuna | Desviació entre vídeo i pose |
| origin + bounds | Precisió local i retallat (culling) | Nerviosisme o assignació absurda |
| pointCount + stride | Pressupost de càrrega útil | Paquet truncat o maliciós |
| indicadors d'atribut | Semàntica explícita | RGB, intensitat o classe inventats |
| CRC32 | Integritat de la càrrega útil | Corrupció en l'emmagatzematge o el transport |
Contrapressió: guanya sempre la trama vàlida més recent
Un flux de xarxa fiable encara pot donar una mala experiència en directe. Si descodificar triga 120 ms mentre les trames arriben cada 80 ms, una cua normal creix sense parar i el visor esdevé una gravació endarrerida. La política correcta per al directe és acotada: mantenir dues o tres posicions reutilitzables, rebutjar trames invàlides, descartar la feina pendent ja superada i mostrar a l'usuari la latència i el recompte de pèrdues.
Cua sense límit
- La latència creix durant un període lent
- Les trames antigues consumeixen memòria i temps de descodificació
- La interfície continua dient «connectat» tot i mostrar el passat
- La recuperació pot trigar més que la mateixa incidència
Buffer acotat en directe
- La memòria es manté constant
- La trama vàlida més recent substitueix la feina obsoleta
- Les pèrdues i l'antiguitat es mantenen visibles
- La recuperació és immediata quan torna la capacitat
MCAP per a l'enregistrament i la reproducció reproduïble
MCAP és un contenidor modular per a missatges de publicació/subscripció amb marca de temps i serialització arbitrària. Els seus blocs i índexs admeten la cerca per temps i tema, exactament el que necessita una línia de temps de reproducció. L'especificació del format MCAP descriu el contenidor i els registres de resum d'accés aleatori.
La compatibilitat del contenidor no és compatibilitat del missatge. ROS publica punts organitzats o desordenats via sensor_msgs/PointCloud2; Foxglove defineix el seu propi esquema PointCloud. L'MCAP de la demo fa servir una càrrega útil pròpia de l'aplicació i versionada, de manera que importar-la a qualsevol dels dos ecosistemes exigeix un adaptador amb nom en lloc d'una conversió de bytes esperançada.
Primer, enregistrat
Un fixture amb llicència fa reproduïbles la pausa, la cerca, la reconnexió i les proves de regressió abans d'integrar el maquinari.
Després, adaptador en directe
WebSocket o WebTransport canvien el lliurament, no la semàntica de la trama que consumeix el renderitzador.
Telemetria visible
La latència, l'antiguitat de la trama, la pèrdua, la reordenació, els paquets invàlids i les reconnexions han de ser visibles a la interfície del producte.
Injecció de fallades
Les fallades deterministes converteixen la caiguda del Wi-Fi d'una conferència, de sorpresa, en una transició d'estat assajada.
Per a un context mesurat i estàtic, torna al flux de treball Scan-to-BIM d'IFC + núvol de punts. Per a un recurs basat en píxels que pot fer servir còdecs de vídeo de maquinari i encaixar igualment dins l'escena 3D, consulta IFC + vídeo sobre terreny 3D.
LiDAR en temps real + IFC al navegador: demo de reproducció MCAP