กลับไปยังบล็อก BIM และ IFC
ดิจิทัลทวิน · 2026-08-27 · 8 นาที
ดิจิทัลทวินคลังสินค้า: IFC ร่วมกับ LiDAR แบบเคลื่อนไหวบนเบราว์เซอร์
ดูรถยกและรถลำเลียงอัตโนมัติเคลื่อนที่ผ่านพอยต์คลาวด์ความหนาแน่นสูงของคลังสินค้า โดยที่โมเดล IFC ยังคงเป็นกรอบอ้างอิงเชิงพื้นที่ตามแบบให้ใช้งานได้ตลอด
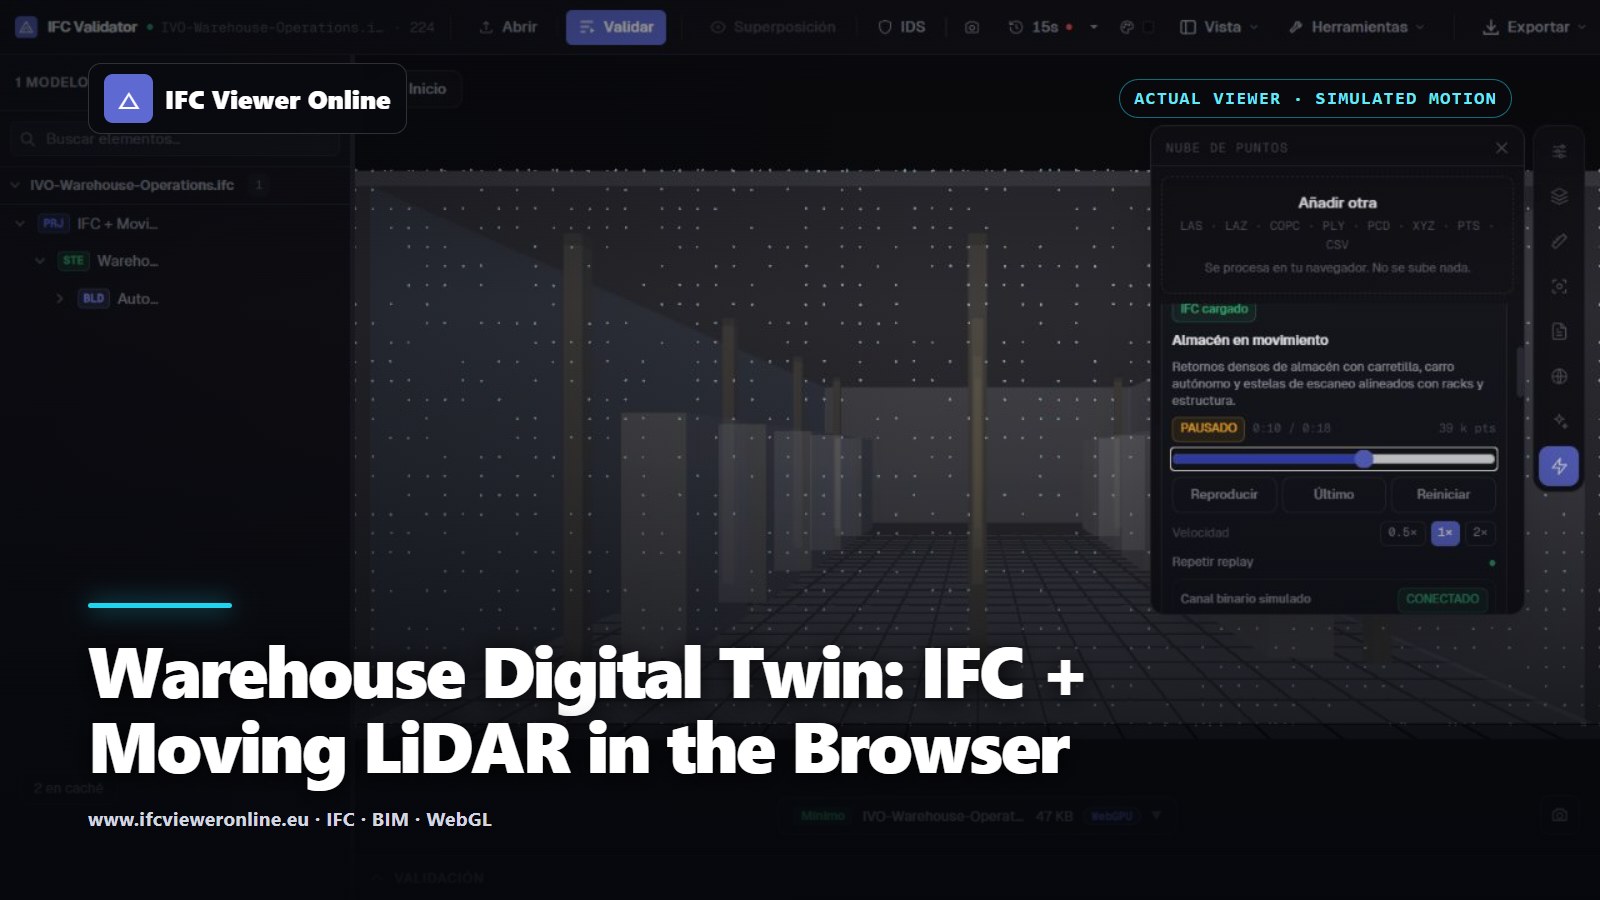 ฉากคลังสินค้าจริงใน IFC Viewer Online แสดงจุดสะท้อนสีส้มของรถยกที่กำลังเคลื่อนที่ จุดสีฟ้าอมเขียวของรถลำเลียงอัตโนมัติ และโมเดลอ้างอิง IFC แบบโปร่งแสง
งานปฏิบัติการในคลังสินค้าเป็นทั้งเรื่องเชิงพื้นที่และเชิงเวลาไปพร้อมกัน โมเดลอธิบายสิ่งที่อยู่กับที่ เช่น ชั้นวาง แผ่นพื้น และเสา ส่วนหลักฐานจากการปฏิบัติงานอธิบายยานพาหนะ ช่องทางเดินรถที่มีการใช้งาน และสภาพที่เปลี่ยนแปลงไป การใช้ IFC ร่วมกับพอยต์คลาวด์ (point cloud) เชิงเวลาทำให้ทั้งสองชั้นข้อมูลอยู่ในกรอบพิกัดเดียวกัน โดยไม่ต้องแปลงผลการสแกนเป็นวิดีโอแบน ๆ
ตัวอย่างด้านล่างออกแบบมาสำหรับหน้าจอในงานแสดงสินค้า เริ่มได้ด้วยปุ่มเดียว ทำงานได้โดยไม่ต้องพึ่ง Wi-Fi ของสถานที่จัดงาน และทำให้เห็นการเคลื่อนไหวได้ชัดทันที ขณะเดียวกันก็ตั้งใจให้ตรงไปตรงมา จุดสะท้อนที่เคลื่อนไหวจำลองขึ้นจากตารางขนาดมิติชุดเดียวกับที่ใช้สร้าง IFC ดังนั้นนี่จึงเป็นการสาธิตขั้นตอนการทำงานและประสิทธิภาพ ไม่ใช่การอ้างว่าเชื่อมต่อกับเซนเซอร์จริง
ทดลองคลังสินค้าแบบเคลื่อนไหวได้สด ๆ
งานปฏิบัติการคลังสินค้า — IFC + LiDAR แบบเคลื่อนไหว
การเล่นซ้ำแบบโต้ตอบได้ความยาว 18 วินาที มีจุดที่มองเห็นราว 39,000 จุด รถยกที่กำลังเคลื่อนที่ รถลำเลียงอัตโนมัติ และโมเดลคลังสินค้า IFC4 ที่ตรงกัน
 การเล่นซ้ำคลังสินค้ากำลังทำงาน ลากเพื่อหมุนมุมมอง
อะไรที่เคลื่อนไหวอยู่จริง ๆ
เปลือกอาคารและจุดสะท้อนของชั้นวางคงที่อยู่เสมอ ส่วนรถยก เสายก (mast) ของรถยก รถลำเลียงอัตโนมัติ วงแหวน LiDAR และร่องรอยการเคลื่อนที่สั้น ๆ จะถูกเขียนทับลงใน typed array ชุดเดิมที่อยู่ในหน่วยความจำทุกเฟรม ไม่มีการจัดสรรเรขาคณิต Three.js หรือบัฟเฟอร์ GPU ใหม่ระหว่างการเล่น
| ชั้นข้อมูล | วัตถุประสงค์ | วงจรชีวิต |
|---|
| โมเดล IFC4 | บริบทของคลังสินค้าตามแบบและวัตถุที่ตรวจดูได้ | โหลดครั้งเดียว และแสดงแบบโปร่งแสงระหว่างการเล่นซ้ำ |
| จุดสะท้อนคงที่ | พื้น เปลือกอาคาร เสา และพื้นผิวชั้นวาง | แค็ตตาล็อกแบบกำหนดแน่นอนชุดเดียว |
| จุดสะท้อนที่เคลื่อนไหว | รถยก รถลำเลียงอัตโนมัติ วงแหวนการสแกน และร่องรอยการเคลื่อนที่ | อัปเดตที่ 12 FPS ในบัฟเฟอร์ขนาดจำกัดชุดเดียว |
| ไฟล์บันทึก MCAP | ตัวอย่างพร้อมเวลาประทับแบบพกพาได้ สำหรับอะแดปเตอร์ | สร้างขึ้นภายในเครื่องที่ 2 FPS เมื่อสั่ง |
ดาวน์โหลดไฟล์ชุดคู่ที่ทำซ้ำผลได้
ใช้โมเดลอ้างอิง IFC4 ของคลังสินค้าร่วมกับสแนปช็อต PLY ตัวแทน ทั้งสองไฟล์มาจากขนาดมิติชุดเดียวกันที่ประกาศไว้ ส่วนหัวของไฟล์ PLY ระบุว่าเป็นข้อมูลสังเคราะห์ และระบุชื่อไฟล์ IFC ที่ใช้คู่กัน
การเลือกด้านประสิทธิภาพเพื่อมุมมองงานปฏิบัติการที่ใช้ได้จริง
- กำหนดความจุเฟรมให้คงที่ เพื่อไม่ให้ GPU ที่ช้าทำให้หน่วยความจำเพิ่มขึ้นเรื่อย ๆ
- เลือกใช้หลักเฟรมล่าสุดที่ถูกต้องเป็นฝ่ายชนะ (newest-valid-frame-wins) แทนคิวที่ยาวขึ้นไม่สิ้นสุด เพราะความหน่วงในการปฏิบัติงานสำคัญกว่าการเล่นเฟรมเก่าที่ล้าสมัยไปแล้ว
- สำหรับการใช้งานจริง ให้กรองและแปลงเป็นวอกเซล (voxelize) ที่ฝั่ง edge แล้วส่งเฉพาะแอตทริบิวต์ที่ผู้ใช้ตรวจดูได้
- หยุดแหล่งข้อมูลที่ซ่อนอยู่ชั่วคราว และนำวัสดุ เรขาคณิต และ typed array กลับมาใช้ซ้ำ
- ให้ IFC แสดงผลได้อย่างอิสระ เพื่อให้ผู้ใช้เปลี่ยนจากการดูแอนิเมชันที่น่าประทับใจไปสู่คำถามเชิงพื้นที่ที่แท้จริงได้
จากเดโมนี้สู่ข้อมูลจริงของคลังสินค้า
การติดตั้งใช้งานจริงต้องมีเวลาประทับจากเซนเซอร์ การแปลงพิกัดจากเซนเซอร์ไปยังไซต์ที่ผ่านการสอบเทียบแล้ว (calibrated sensor-to-site transform) การกรองข้อมูลที่ฝั่ง edge และอะแดปเตอร์ที่แปลงข้อมูลเข้าสู่รูปแบบเฟรม (frame contract) เดียวกัน จากนั้นหน้าจอผู้ใช้จึงควรเปลี่ยนป้ายที่ระบุว่าเป็นข้อมูลจำลองเป็นสถานะของแหล่งข้อมูล เมื่อทราบข้อเท็จจริงเหล่านั้นแล้วเท่านั้น WebSocket หรือ WebTransport เป็นเพียงทางเลือกด้านการรับส่งข้อมูล ทั้งสองไม่ได้แก้ปัญหาการลงทะเบียนพิกัด (registration) ที่ไม่ดี หรือคิวในเบราว์เซอร์ที่ไม่มีขีดจำกัด
สำหรับการออกแบบระดับแพ็กเก็ตและบัฟเฟอร์ในเชิงลึก ดูLiDAR แบบเรียลไทม์ในดิจิทัลทวิน (digital twin) บนเว็บ ส่วนการเปรียบเทียบข้อมูลคงที่ที่วัดผลได้จริง ให้เริ่มจากการจัดแนว IFC กับพอยต์คลาวด์สำหรับ Scan-to-BIM
ดิจิทัลทวินคลังสินค้า: IFC ร่วมกับ LiDAR แบบเคลื่อนไหวบนเบราว์เซอร์