กลับไปยังบล็อก BIM และ IFC
ดิจิทัลทวิน · 2026-08-27 · 8 นาที
ดิจิทัลทวินงานตรวจสอบอุโมงค์: IFC + การเล่นซ้ำข้อมูล Mobile LiDAR
เคลื่อนรถเข็นตรวจสอบผ่านงานระบบที่หนาแน่น แสดงแนวกวาดของการสแกน และระบุตำแหน่งกลุ่มจุดที่แสดงสภาพผนังซึ่งเปลี่ยนแปลงไปภายในแนวอุโมงค์ของโมเดล IFC
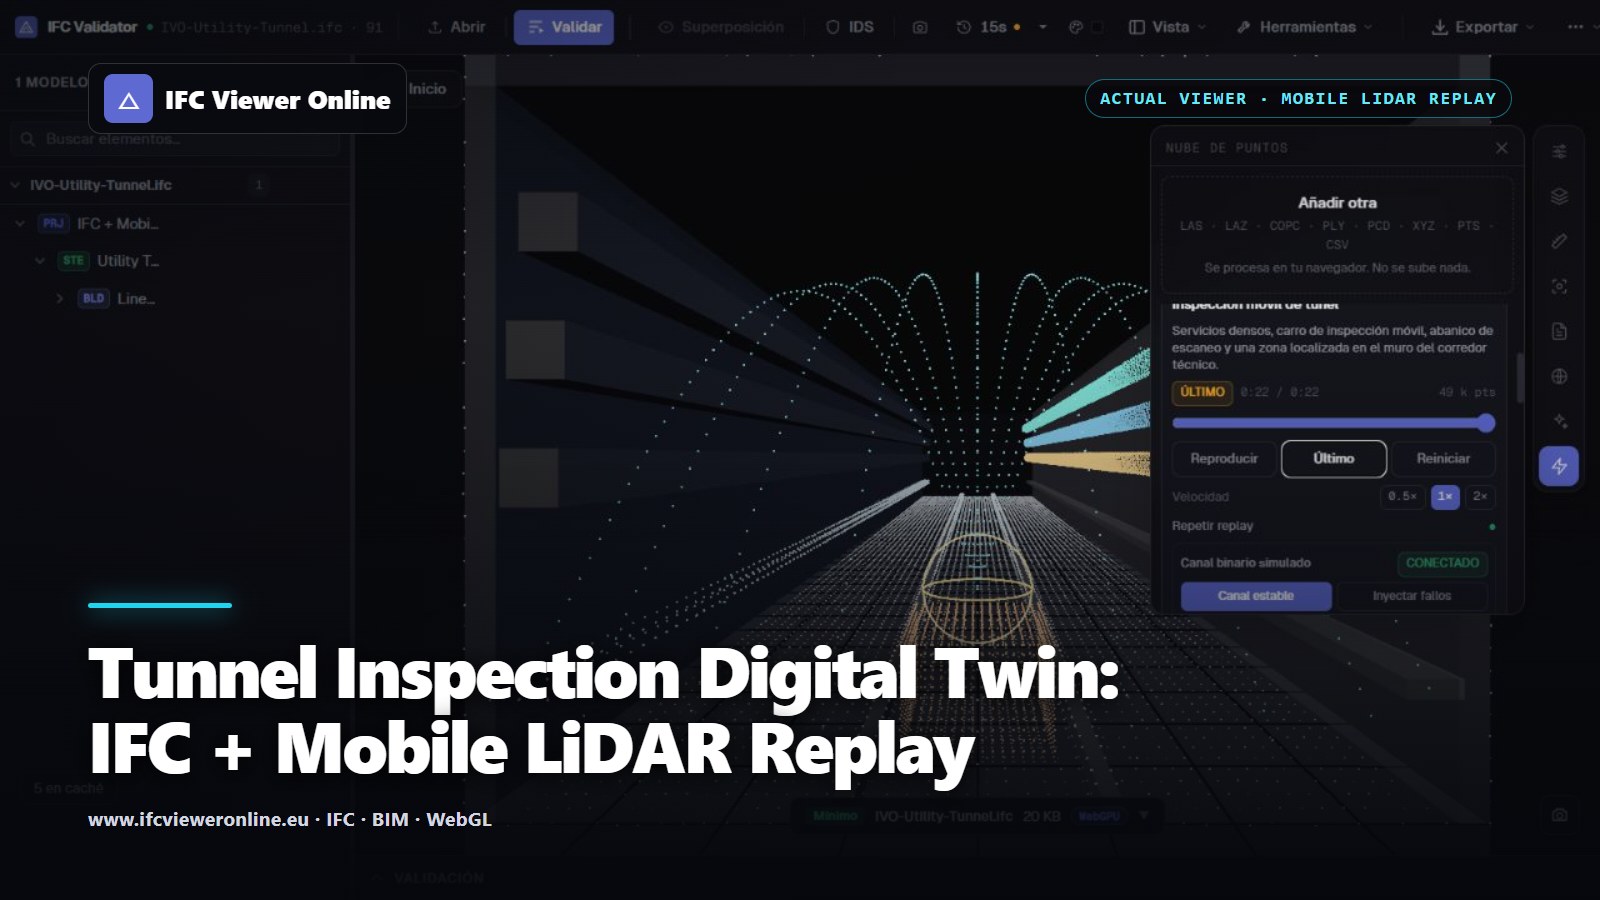 อุโมงค์สาธารณูปโภคใน IFC Viewer Online ของจริง แสดงจุดของงานระบบที่หนาแน่น รถเข็นตรวจสอบที่กำลังเคลื่อนที่ แนวกวาดการสแกนสีฟ้าอมเขียว และจุดสะท้อนสีแดงที่บ่งชี้สภาพผนังเฉพาะจุด
โครงสร้างพื้นฐานแบบเส้นตรงอธิบายด้วยภาพถ่ายที่แยกกันเป็นภาพ ๆ ได้ยาก ภาพข้อบกพร่องอาจแสดงความชื้นหรือการเสียรูป แต่ไม่ได้บอกว่าหลักฐานนั้นเป็นของผนังช่วงใด จุดตัดของงานระบบใด หรือระยะทางตามแนวเส้นทาง (chainage) ใด การเล่นซ้ำพอยต์คลาวด์ (point cloud) แบบเคลื่อนที่จะเก็บเรขาคณิตรอบจุดที่สังเกตพบไว้ ขณะที่ IFC ทำให้ยังระบุทรัพย์สิน (asset) ภายในแนวอุโมงค์ได้
เดโมนี้รวมจุดสะท้อน (returns) ที่หนาแน่นจากผิวอุโมงค์และงานระบบ เข้ากับรถเข็นตรวจสอบที่กำลังเคลื่อนที่ แนวกวาดการสแกนสีฟ้าอมเขียว และกลุ่มจุดสีแดงที่บ่งชี้สภาพผนังเฉพาะจุด ทุกอย่างที่เป็นข้อมูลเชิงเวลาเป็นข้อมูลสังเคราะห์และระบุไว้ชัดเจน เดโมมีไว้เพื่อทดสอบการทำงานของโปรแกรมดู และให้ผู้จัดแสดงมีเรื่องเล่าที่ทำซ้ำได้ โดยไม่อ้างว่ามีการเชื่อมต่อกับอุปกรณ์แบบสด
ตรวจสอบอุโมงค์สาธารณูปโภคแบบสด
อุโมงค์สาธารณูปโภค — IFC + Mobile LiDAR
การเล่นซ้ำแบบโต้ตอบได้ความยาว 22 วินาที มีจุดที่มองเห็นราว 49,000 จุด รถเข็นที่กำลังเคลื่อนที่ แนวกวาดการสแกน และกลุ่มจุดแสดงสภาพผนังเฉพาะจุด
 การเล่นซ้ำการตรวจสอบกำลังทำงาน ติดตามรถเข็นไปได้เลย
ฉากตรวจสอบที่มีประโยชน์ต้องตอบคำถาม 3 ข้อ
- จุดที่สังเกตพบอยู่ตรงไหนในระบบพิกัดของทรัพย์สิน
- เรขาคณิตโดยรอบและวัตถุ IFC ใดที่ให้บริบทแก่จุดนั้น
- อะไรคือหลักฐานที่วัดได้ อะไรคือผลลัพธ์จากอัลกอริทึม และอะไรคือคำอธิบายประกอบ (annotation)
คำถามเหล่านี้คือเหตุผลที่การเล่นซ้ำไม่แทนที่จุดด้วยไฟล์ MP4 ที่เรนเดอร์ไว้ วิดีโอเหมาะมากสำหรับภาพพื้นผิว (texture) และการเล่าเรื่อง แต่เฟรมของจุดยังเปิดให้ผู้ใช้เปลี่ยนมุมมอง สอบถามค่าแอตทริบิวต์ และเปรียบเทียบสิ่งที่สังเกตพบกับโมเดลได้
ดาวน์โหลดไฟล์คู่ของอุโมงค์
ใช้โมเดล IFC4 ของอุโมงค์สาธารณูปโภคและไฟล์ PLY ตัวแทนของ Mobile LiDAR เพื่อทดสอบการจัดแนวและรูปแบบการแสดงจุด แล้วเริ่มตัวอย่างแบบสด หรือส่งออกเป็น MCAP สำหรับข้อมูลการเคลื่อนที่
| หน้าที่ของเบราว์เซอร์ | หน้าที่ของฝั่ง edge | หน้าที่ของโครงการ |
|---|
| ตรวจสอบแพ็กเก็ต จำกัดหน่วยความจำ เรนเดอร์ ตรวจดู และรายงานสถานะ | ซิงโครไนซ์ตำแหน่งและทิศทาง (pose) กรอง/ทำ voxel ปรับแอตทริบิวต์ให้เป็นมาตรฐาน และบีบอัด | กำหนดกรอบพิกัดของทรัพย์สิน จุดควบคุม ค่าความคลาดเคลื่อนที่ยอมรับได้ ระยะเวลาเก็บรักษาข้อมูล และขั้นตอนการตรวจทาน |
| แสดงข้อมูลจริงจากแหล่งที่มาและความไม่แน่นอน | ทิ้งเฟรมที่เสียหายหรือล้าสมัย | ตัดสินว่าสิ่งใดจะทำให้เกิดประเด็นปัญหา (issue) หรือใบสั่งงาน |
ประสิทธิภาพในแนวอุโมงค์ที่ยาวและซ้ำ ๆ
แค็ตตาล็อกงานระบบแบบคงที่ถูกสร้างเพียงครั้งเดียว มีเพียงรถเข็น วงแหวน แนวกวาด และแพตช์สภาพผนังเท่านั้นที่ถูกเขียนใหม่ในแต่ละเฟรม ภายใต้ความจุคงที่ 51,134 จุด โปรแกรมดูวาดภาพภายใต้งบจำนวนจุดรวม (point budget) และสามารถหยุดชั่วคราว เลื่อนไปยังตำแหน่งที่ต้องการ หรือข้ามไปยังเฟรมล่าสุดได้ โดยไม่สะสมเรขาคณิตย้อนหลัง
ดิจิทัลทวินงานตรวจสอบอุโมงค์: IFC + การเล่นซ้ำข้อมูล Mobile LiDAR