กลับไปยังบล็อก BIM และ IFC
ดิจิทัลทวิน · 2026-10-10 · 8 นาที
BIM กับดิจิทัลทวิน: โมเดลเดียวกัน ห่างกันสามขั้น
BIM และดิจิทัลทวินมักถูกพูดถึงราวกับเป็นสิ่งเดียวกัน แต่ไม่ใช่ และความแตกต่างจะเห็นได้ชัดที่สุดเมื่อดูจากโมเดลชุดเดียว ทั้งในฐานะไฟล์ BIM เมื่อวางลงในเมือง และเมื่อเชื่อมต่อกับข้อมูลเรียลไทม์ แต่ละขั้นเพิ่มอะไร ทวินต้องการอะไรจาก BIM และเมื่อใดที่คุณไม่จำเป็นต้องมีทวินเลย
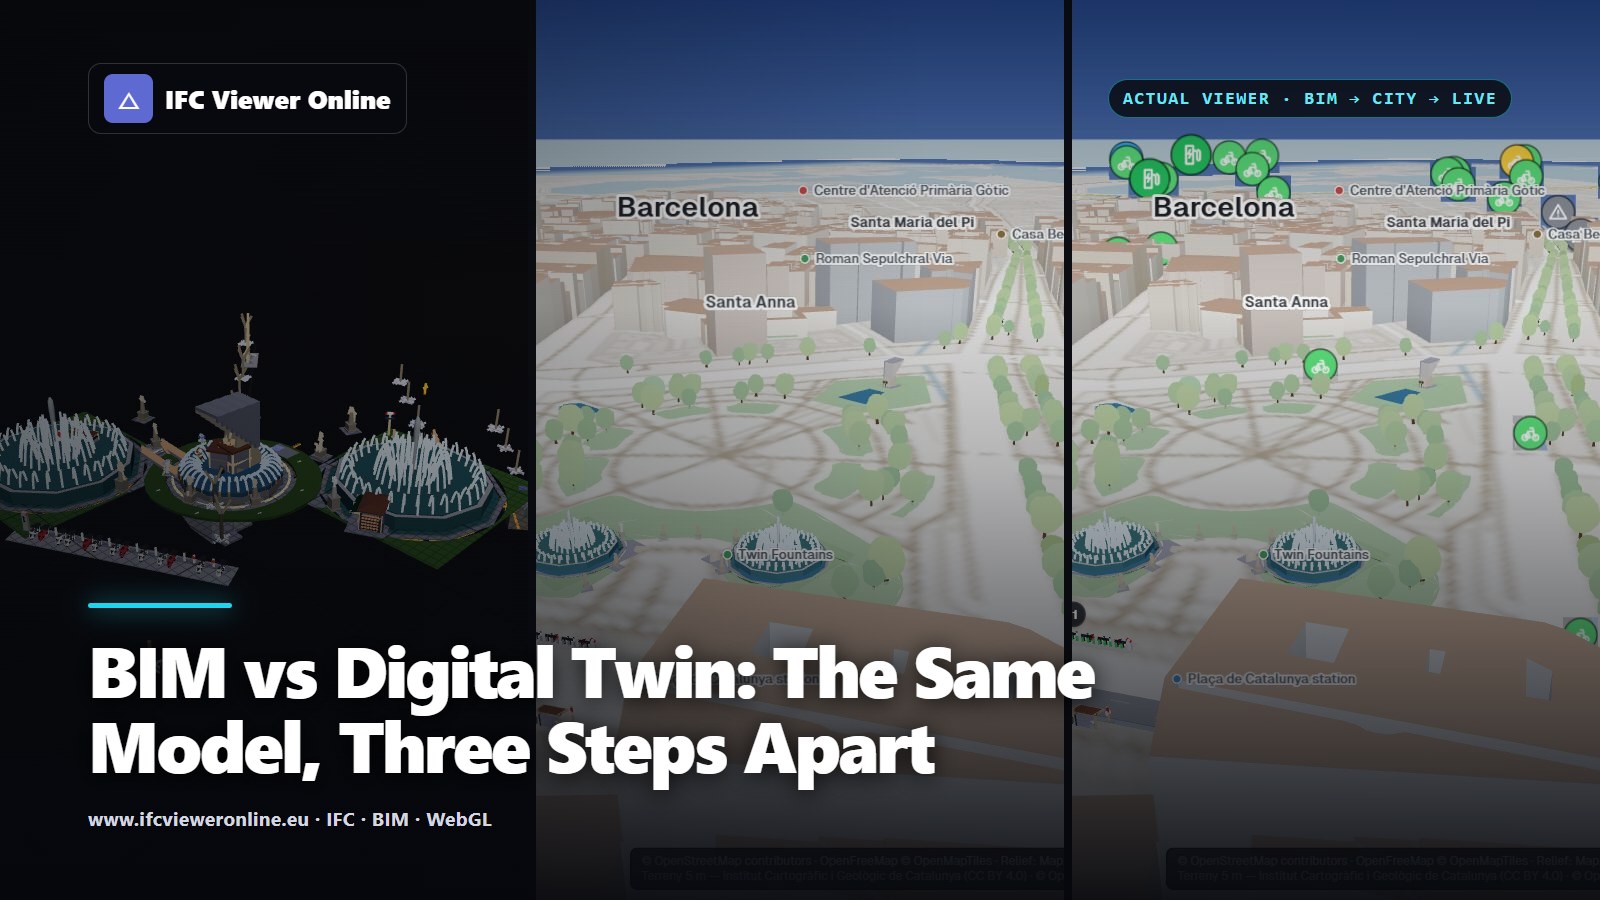 โมเดล IFC ชุดเดียวกันของจัตุรัสกาตาลุญญา 3 แบบใน IFC Viewer Online: เป็น BIM เพียงลำพัง วางบนแผนที่ 3D ของบาร์เซโลนา และระบายสีด้วยข้อมูลเปิดแบบเรียลไทม์ในฐานะดิจิทัลทวิน
BIM คือโมเดลของสิ่งที่ออกแบบและก่อสร้างไว้ พร้อมข้อมูลของสิ่งนั้น ดิจิทัลทวิน (digital twin) คือโมเดลที่เชื่อมต่อกับสิ่งที่โมเดลจำลอง จึงรู้ด้วยว่าสิ่งนั้นอยู่ในสถานะใดในขณะนี้ ทวินของอาคารหรือทรัพย์สินทุกแห่งต้องมีสิ่งที่คล้าย BIM อยู่เบื้องหลัง แต่โมเดล BIM ส่วนใหญ่จะไม่มีวันเป็นทวิน และก็ไม่จำเป็นต้องเป็น
ความแตกต่างจะเห็นได้ง่ายที่สุดบนโมเดลชุดเดียว ด้านล่างนี้ ไฟล์ IFC 8 ไฟล์ชุดเดียวกันของจัตุรัสกาตาลุญญาในบาร์เซโลนาจะผ่าน 3 ขั้น คือ เป็นไฟล์ BIM วางลงในเมือง และเชื่อมต่อกับข้อมูลเรียลไทม์
ประเด็นสำคัญ
- BIM ตอบคำถามว่า “สิ่งนี้คืออะไร และออกแบบมาอย่างไร” ส่วนทวินตอบเพิ่มด้วยว่า “ตอนนี้มันกำลังทำอะไรอยู่”
- ระหว่างสองสิ่งนี้มีขั้นหนึ่งที่คนมักข้ามไป คือการวางโมเดลไว้ตรงตำแหน่งที่อยู่จริง บนภูมิประเทศจริง พร้อมสภาพแวดล้อมโดยรอบ
- สิ่งที่ทวินต้องการจาก BIM คือสิ่งที่ช่วยให้หาทรัพย์สินแต่ละชิ้นเจอ ได้แก่ อัตลักษณ์ที่คงที่ (GlobalId) ชนิด การจัดหมวดหมู่ (classification) และตำแหน่ง ส่วนเรขาคณิตที่ละเอียดนั้นสำคัญน้อยที่สุด
- หากไม่มีใครจะลงมือทำอะไรกับสถานะเรียลไทม์ คุณก็ไม่จำเป็นต้องมีทวิน โมเดล BIM ที่ดีและการส่งมอบที่ถูกต้องก็เพียงพอแล้ว
 สิ่งที่แต่ละขั้นเพิ่มให้กับโมเดลชุดเดียวกัน มีเพียงขั้นสุดท้ายที่รู้ว่ากำลังเกิดอะไรขึ้นในขณะนี้
ขั้นที่ 1: โมเดล BIM
 ไฟล์ IFC 8 ไฟล์เพียงลำพัง: มีข้อมูลครบถ้วน แต่ไม่มีอะไรบอกว่ามีอะไรอยู่รอบ ๆ หรือกำลังเกิดอะไรขึ้น
โมเดล IFC มีข้อมูลมากมาย ทั้งเรขาคณิตของแต่ละองค์ประกอบ ชนิด คุณสมบัติและปริมาณ (quantity) การจัดกลุ่มองค์ประกอบเป็นระบบและชุดประกอบ และรหัสการจัดหมวดหมู่ที่เจ้าของโครงการใช้ สถานี Bicing ในที่นี้รู้ว่าตัวเองมีเสาแท่นจอด 21 ต้น รู้ว่าเสาเหล่านั้นคืออะไร และเป็นส่วนหนึ่งของชุดประกอบใด
สิ่งที่โมเดลไม่รู้คือตัวเองอยู่ที่ใดในโลก เว้นแต่มีคนใส่ค่าอ้างอิงพิกัดทางภูมิศาสตร์ (georeference) ไว้ในไฟล์ และไม่รู้ว่าส่วนใดอยู่ในสถานะใด สำหรับงานออกแบบและการประสานงาน เท่านี้ก็เพียงพอ เพราะโมเดลมีไว้เพื่อสิ่งนั้น การจัดระเบียบโมเดลอธิบายไว้ใน โครงสร้างเชิงพื้นที่ของ IFC
ขั้นที่ 2: โมเดลในเมืองของตัวเอง
 วางตามค่าอ้างอิงพิกัดทางภูมิศาสตร์บนภูมิประเทศจริง พร้อมเมืองโดยรอบ แต่ยังเป็นภาพนิ่ง ณ ช่วงเวลาหนึ่ง
การวางโมเดลตามค่าอ้างอิงพิกัดทางภูมิศาสตร์ ซึ่งก็คือ IfcMapConversion ไปยังระบบพิกัดจริง ทำให้โมเดลอยู่บนภูมิประเทศจริง โดยมีถนนและอาคารอยู่รอบ ๆ ตอนนี้คุณจะเห็นสิ่งที่โมเดลเพียงลำพังแสดงไม่ได้ เช่น น้ำพุอยู่ชิดขอบทางเท้าอย่างไร หรือสถานีจักรยานอยู่ตรงไหนเมื่อเทียบกับทางเข้ารถไฟใต้ดิน เทคนิคนี้อธิบายไว้ใน วิธีดู IFC บนแผนที่ 3D และสิ่งที่มักผิดพลาดอยู่ใน พิกัดและการอ้างอิงพิกัดทางภูมิศาสตร์ใน IFC
แต่ก็ยังเป็นภาพนิ่ง ไม่มีอะไรบนหน้าจอเปลี่ยนแปลง เว้นแต่จะมีคนแก้ไขไฟล์
ขั้นที่ 3: ทวิน
ลองเลย: โมเดลชุดเดียวกันที่เชื่อมต่อแล้ว
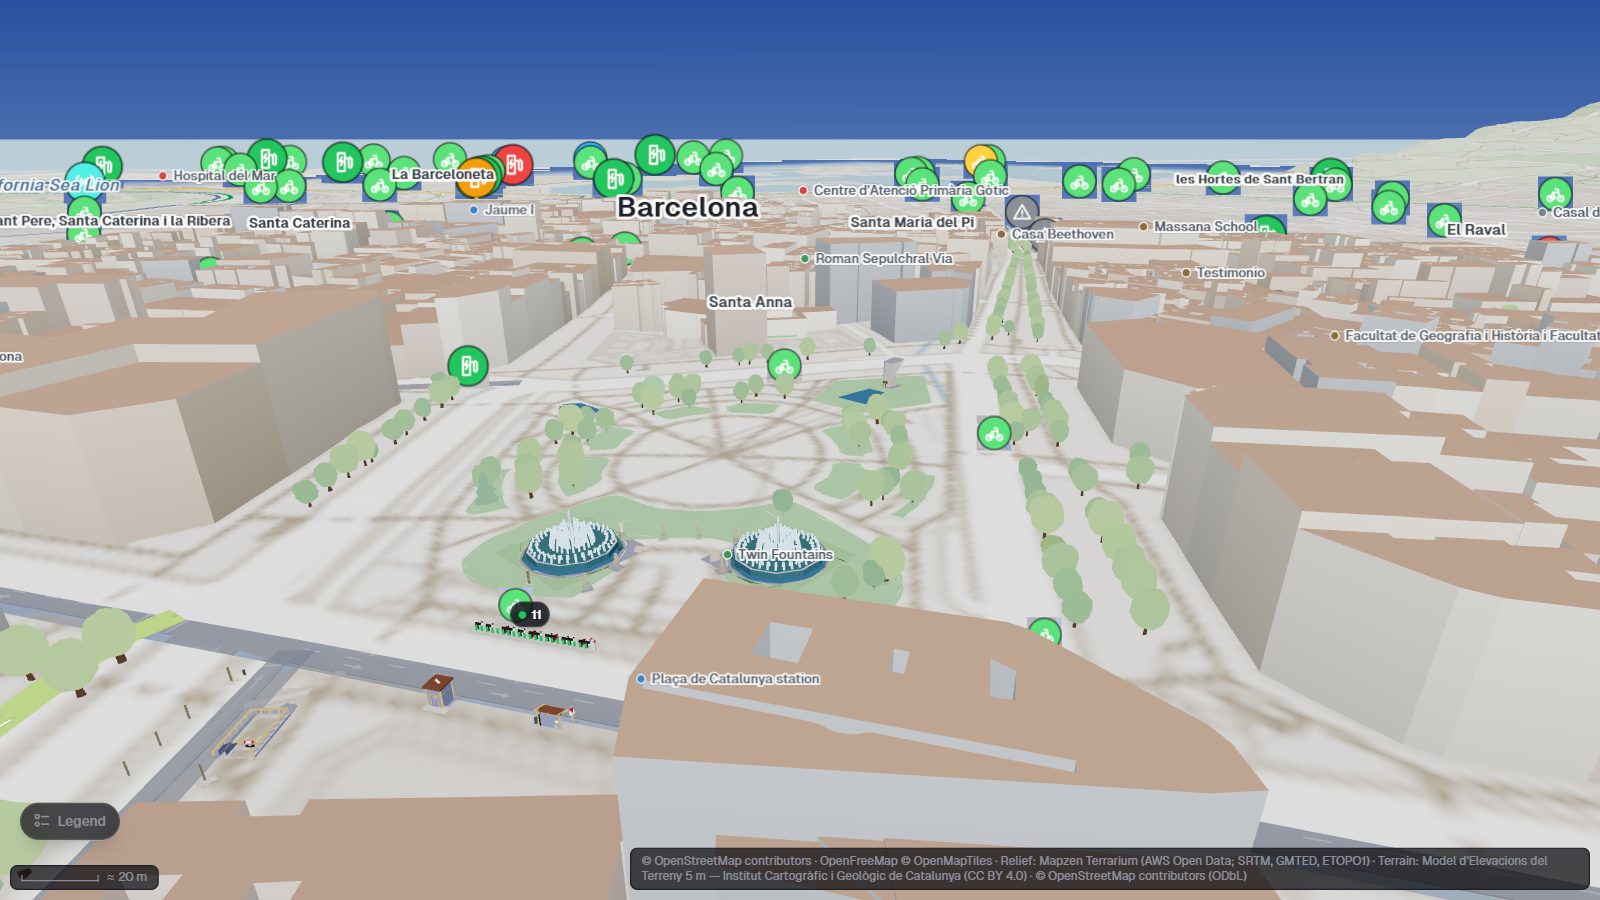
โมเดลทั้ง 8 ชุดพร้อมฟีดเรียลไทม์ของบาร์เซโลนา แท่นจอด Bicing และช่องจอดของเครื่องชาร์จเปลี่ยนสีตามข้อมูล โดยมีค่าปัจจุบันลอยอยู่ด้านบน
เปิดโปรแกรมดู IFC แบบอินเทอร์แอกทีฟ
ขั้นสุดท้ายเชื่อมโมเดลเข้ากับสถานที่ แหล่งข้อมูลอุปกรณ์ (device source) ดึงข้อมูลจากฟีดเป็นระยะ ส่วนการผูกข้อมูล (binding) ระบุว่าอุปกรณ์หนึ่งขับเคลื่อนองค์ประกอบใดและอย่างไร สถานี Bicing หมายเลข 65 ขับเคลื่อนเสาแท่นจอด 21 ต้น: เป็นสีแดงเมื่อไม่มีจักรยาน และเป็นสีเทาเมื่อฟีดเงียบไป ตอนนี้โมเดลแสดงสิ่งที่กำลังเกิดขึ้น ไม่ใช่แค่สิ่งที่สร้างไว้
นั่นคือความแตกต่างทั้งหมด และเป็นหัวใจของนิยามของ Digital Twin Consortium: ตัวแทนที่ซิงโครไนซ์ไว้ “ตามความถี่และความเที่ยงตรงที่กำหนด”[dtc] ทวินนี้สร้างขึ้นอย่างไร อ่านได้ใน ดิจิทัลทวินแบบเรียลไทม์ของจัตุรัสกาตาลุญญา
ทวินต้องการอะไรจาก BIM
| สิ่งที่ทวินต้องการ | อยู่ตรงไหนใน IFC | อะไรพังหากไม่มี |
|---|
| อัตลักษณ์ที่คงที่ของทรัพย์สินแต่ละชิ้น | GlobalId | การผูกข้อมูลชี้ไปยังองค์ประกอบที่ไม่มีอยู่แล้วหลังการส่งออกครั้งถัดไป |
| สิ่งนั้นเป็นของประเภทใด | คลาส IFC และออบเจกต์ชนิด (IfcTypeObject) | กฎไม่สามารถกำหนดเป้าหมายเป็น “เสาแท่นจอดทั้งหมด” หรือ “ปั๊มทั้งหมด” ได้ |
| รหัสที่เจ้าของใช้ | IfcClassificationReference (Uniclass, OmniClass…) | ทวินสื่อสารกับระบบบำรุงรักษาไม่ได้ |
| อยู่ที่ไหน | IfcSite พร้อม IfcMapConversion | โมเดลคลาดเคลื่อนออกจากถนนของตัวเองและออกจากข้อมูล |
| ข้อมูลการบำรุงรักษา | ชุดคุณสมบัติ (property set) หรือ COBie เมื่อส่งมอบ | เกิดสัญญาณเตือนบนทรัพย์สินที่ไม่มีใครระบุได้ |
แถวแรกคือสิ่งที่พังบ่อยที่สุดในทางปฏิบัติ เครื่องมือบางตัวสร้าง GlobalId ใหม่ทุกครั้งที่ส่งออก ทวินที่ผูกด้วยรหัสจึงสูญเสียทรัพย์สินของตัวเองเมื่ออัปเดตครั้งถัดไป: ทำไม GUID ของ IFC จึงเปลี่ยนทุกครั้งที่ส่งออก ด้านการส่งมอบอธิบายไว้ใน COBie จาก IFC และ สิ่งที่ต้องส่งมอบพร้อมโมเดล IFC
ทวินเพิ่มอะไรให้ BIM
- สถานะปัจจุบัน: ค่าของทรัพย์สินแต่ละชิ้น ซึ่งรีเฟรชตามรอบเวลาที่กำหนดไว้
- ความสดใหม่ของข้อมูล: ค่าที่อ่านได้แต่ละค่าเก่าแค่ไหน ข้อมูลที่ล้าสมัยจึงไม่ถูกตีความว่า “ทุกอย่างปกติ”
- กฎและการแจ้งเตือน: สีและคำเตือนเมื่อค่าเกินเกณฑ์นานพอ
- ประวัติ: ค่าที่อ่านได้ในอดีต เพื่อให้คุณเล่นย้อนดูสิ่งที่เกิดขึ้นได้
เมื่อใดที่คุณไม่จำเป็นต้องมีทวิน
ทวินมีต้นทุนสูงกว่าโมเดล ต้องมีคนคอยดูแลให้ฟีดทำงานต่อเนื่อง ให้การผูกข้อมูลยังตรงกับโมเดลหลังการแก้ไขทุกครั้ง และตอบสนองต่อการแจ้งเตือน ทวินจะคุ้มค่าเมื่อมีคนลงมือทำตามสถานะเรียลไทม์ เช่น งานปฏิบัติการ งานบำรุงรักษา หรือการเดินทาง สำหรับการประสานงานด้านการออกแบบ การตรวจสอบการชนกัน (clash detection) หรือการส่งมอบครั้งเดียว โมเดล BIM ที่มีโครงสร้างดีคือเครื่องมือที่เหมาะสม และทวินจะเป็นเพียงของตกแต่ง
ข้อผิดพลาดที่ทำให้ทวินล้มเหลว
- เรียกโปรแกรมดู 3D ว่าทวิน หากไม่มีสถานะเรียลไทม์ ก็ไม่มีอะไรให้ซิงโครไนซ์
- ไม่มีค่าอ้างอิงพิกัดทางภูมิศาสตร์ โมเดลไปอยู่ผิดที่ และไม่มีอะไรตรงกับข้อมูลเลย
- อัตลักษณ์ที่เปลี่ยนไประหว่างการส่งออกแต่ละครั้ง การผูกข้อมูลทุกรายการต้องทำใหม่
- แสดงข้อมูลเก่าเหมือนเป็นข้อมูลปัจจุบัน ค่าที่อ่านได้ซึ่งไม่มีกฎความสดใหม่จะดูเหมือนกันทั้งตอนที่เก่า 2 วินาทีและเก่า 2 วัน
BIM กับดิจิทัลทวิน: โมเดลเดียวกัน ห่างกันสามขั้น