IFC Viewer Online · กลับไปยังบล็อก BIM และ IFC
การตรวจสอบ · 2026-11-18 · 8 นาที
As-Built เทียบ BIM: ตรวจพอยต์คลาวด์เทียบโมเดล IFC ทีละองค์ประกอบ
การเปรียบเทียบผลสแกนกับโมเดลฟังดูง่าย แค่วัดระยะแล้วลงสี ส่วนที่ยากคือการซื่อตรงกับสิ่งที่สแกนมองไม่เห็น บทความนี้อธิบายวิธีทีละขั้นตอน และพรีวิวของการตรวจ as-built ที่เรากำลังพัฒนา
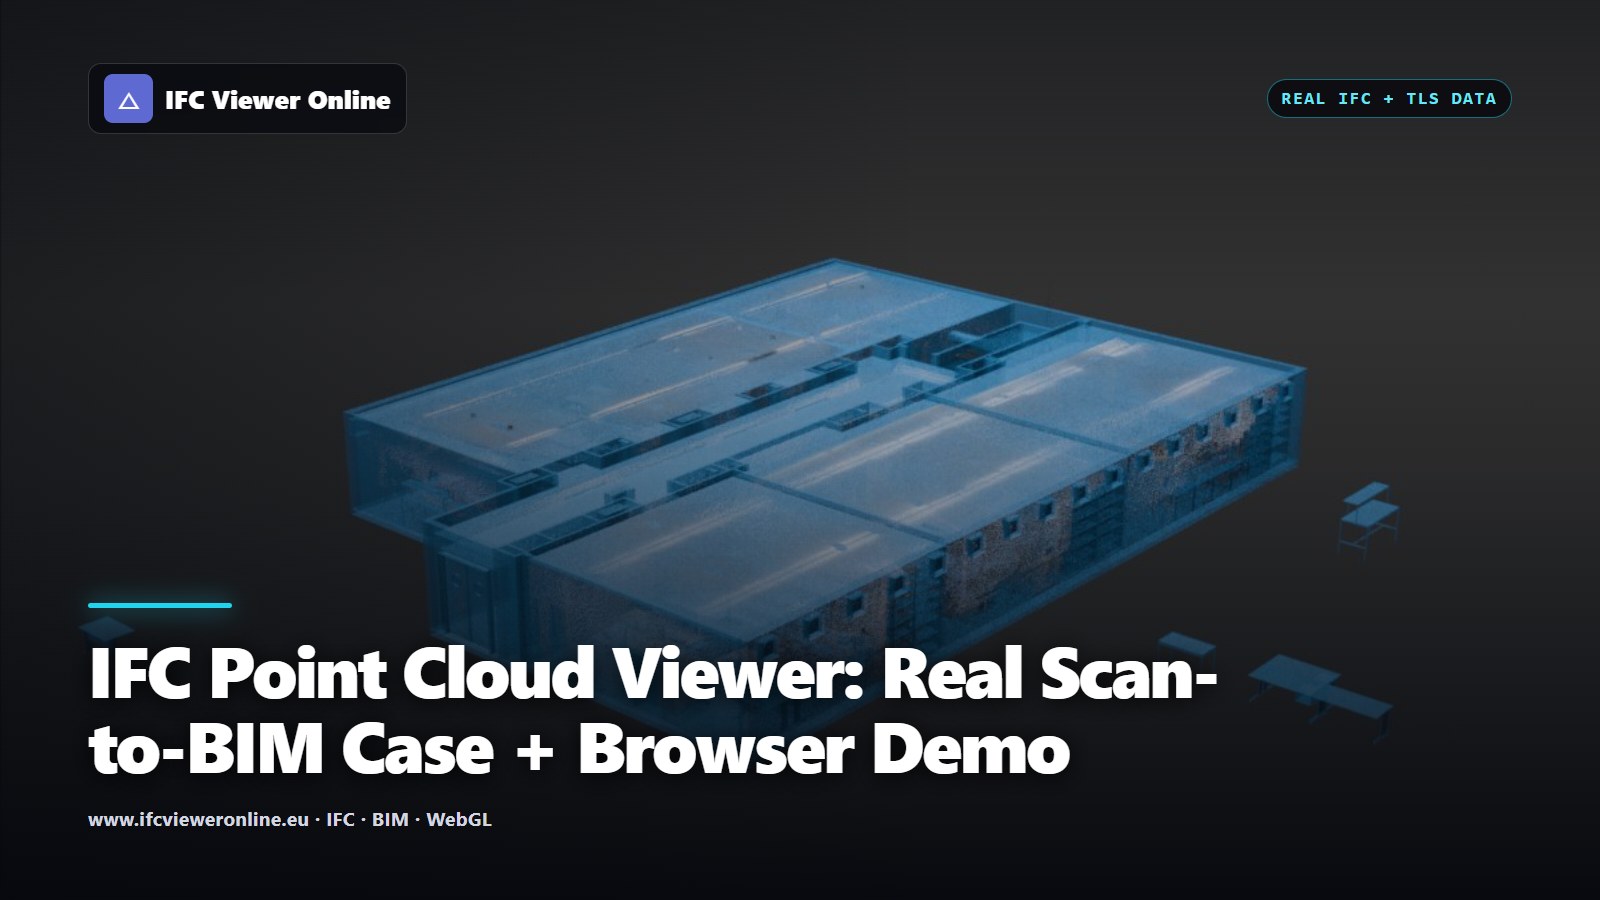 ผลสแกนเลเซอร์ของอาคารที่เปิดพร้อมโมเดล IFC ใน IFC Viewer Online
คุณมีโมเดล IFC ของอาคาร และผลสแกนของสิ่งที่สร้างขึ้นจริง คำถามที่หน้างานนั้นตรงไปตรงมา คือสร้างตรงตำแหน่งที่เขียนแบบไว้หรือไม่ คำตอบที่ใช้กันทั่วไปคือแผนที่สีของระยะห่างระหว่างทั้งสอง ซึ่งดูน่าเชื่อถือ แต่อาจผิดในแบบที่ไม่มีใครสังเกต ทุกอย่างที่เครื่องสแกนมองไม่เห็นจะแสดงผลราวกับว่าไม่มีปัญหา
บทความนี้อธิบายว่าการตรวจ as-built ที่ทำอย่างซื่อตรงทำงานอย่างไร เริ่มจากการจัดแนวก่อน ใช้ค่าความคลาดเคลื่อนที่มีความหมาย และแยกให้ชัดระหว่าง "สร้างตามโมเดล" "สร้างผิดตำแหน่ง" "ไม่ได้สร้าง" และ "มองไม่เห็น"
ประเด็นสำคัญ
- จัดแนวผลสแกนให้ตรงกับโมเดลก่อนวัดสิ่งใด ผลสแกนที่จัดแนวผิดจะดูเหมือนอาคารที่ก่อสร้างไม่ดีทุกประการ
- ค่าความคลาดเคลื่อนที่ยอมรับได้ต้องมากกว่าความคลาดเคลื่อนของผลสแกนรวมกับความคลาดเคลื่อนของการจัดแนว ไม่เช่นนั้นคุณกำลังวัดการตั้งค่าของตัวเอง
- แต่ละองค์ประกอบจะอยู่ในสถานะใดสถานะหนึ่ง คือ ตรงตามแบบ คลาดเคลื่อน ขาดหาย หรือไม่ถูกสังเกต และการไม่ถูกสังเกตไม่ได้หมายความว่าตรงตามแบบ
- ผลลัพธ์ต้องมาพร้อมความครอบคลุมเสมอ คือสัดส่วนของโมเดลที่ผลสแกนมองเห็นได้จริง
ขั้นที่ 1: นำผลสแกนและโมเดลมาไว้ในตำแหน่งเดียวกัน
เครื่องสแกนเลเซอร์ส่งออกเป็น E57 หรือ LAS/LAZ[e57] [las] โดยปกติอยู่ในพิกัดของผู้สำรวจ ผลสแกน LiDAR จากมือถือมีจุดกำเนิดเฉพาะที่ของตัวเอง ส่วน IFC มีการวางตำแหน่งของตัวเอง และบางครั้งมีการอ้างอิงพิกัดทางภูมิศาสตร์ (georeferencing) ก่อนที่ระยะใดจะมีความหมาย ต้องนำทั้งสามมาอยู่ในระบบพิกัดเดียวกัน
วิธีที่เชื่อถือได้คือเลือกจุดอย่างน้อยสามจุดที่จำได้ทั้งสองฝั่ง เช่น มุมเสา ขอบแผ่นพื้น หรือมุมบันได แล้วคำนวณการแปลงพิกัดระหว่างจุดเหล่านั้น การคำนวณจะเหลือความคลาดเคลื่อนตกค้าง (RMSE ของการจัดแนว) ให้จดค่านี้ไว้ เพราะมันจำกัดทุกอย่างที่ตามมา
ขั้นที่ 2: เลือกค่าความคลาดเคลื่อนที่วัดได้จริง
ค่าความคลาดเคลื่อนมีสองส่วน ส่วนแรกคือค่าความคลาดเคลื่อนงานก่อสร้างที่คุณใช้ตรวจ เช่น 25 mm สำหรับองค์ประกอบโครงสร้าง ซึ่งเป็นจุดเริ่มต้นที่ใช้กันทั่วไป แต่สัญญาหรือข้อกำหนดของโครงการเป็นผู้ตัดสิน อีกส่วนคือความไม่แน่นอนของการวัดเอง ได้แก่ ความแม่นยำของเครื่องสแกน และ RMSE ของการจัดแนว
กฎที่เราใช้คือ หากค่าความคลาดเคลื่อนไม่ได้มากกว่าความคลาดเคลื่อนของการจัดแนวอย่างชัดเจน (เรากำหนดอย่างน้อยสองเท่า) การตรวจจะปฏิเสธการให้ผลและบอกเหตุผล หากไม่มีกฎนี้ เครื่องมือจะสร้างรายงานความคลาดเคลื่อนที่ดูมั่นใจ แต่แท้จริงเป็นผลพลอยได้จากการลงทะเบียนตำแหน่ง (registration)
| แหล่งที่มาของผลสแกน | การใช้งานทั่วไป | เหมาะกับอะไร |
|---|
| เครื่องสแกนเลเซอร์ภาคพื้นดิน (E57, LAS) | งานสำรวจ โครงสร้าง ผนังภายนอกอาคาร | ค่าความคลาดเคลื่อนที่เข้มงวด หาก registration ดี |
| LiDAR ในมือถือหรือแท็บเล็ต | ห้อง และการตรวจอย่างรวดเร็วที่หน้างาน | หาองค์ประกอบที่ขาดหายหรือวางผิดตำแหน่ง ไม่ใช่ระดับมิลลิเมตร |
| พอยต์คลาวด์จากวิดีโอ | การเดินสำรวจหน้างาน | การตรวจแบบหยาบ ความแม่นยำขึ้นอยู่กับการสร้างแบบจำลองใหม่ |
เป็นแนวทางคร่าว ๆ ไม่ใช่ข้อกำหนด ตรวจสอบความแม่นยำที่อุปกรณ์และขั้นตอนการทำงาน (workflow) ของคุณทำได้จริงก่อนกำหนดค่าความคลาดเคลื่อนขั้นที่ 3: เปรียบเทียบทีละองค์ประกอบ ไม่ใช่ทีละจุด
แผนที่สีของระยะจุดตอบคำถามว่า "จุดนี้อยู่ห่างจากพื้นผิวที่ใกล้ที่สุดเท่าใด" แต่ทีมก่อสร้างต้องการคำตอบอีกแบบ คือ "ผนังนี้อยู่ในตำแหน่งที่ควรอยู่หรือไม่" การเปรียบเทียบจึงเริ่มจากโมเดล พื้นผิวของแต่ละองค์ประกอบ IFC จะถูกสุ่มเป็นจุดตัวอย่าง และหาจุดสแกนที่ใกล้ที่สุดของแต่ละจุดตัวอย่าง จากนั้นแต่ละองค์ประกอบจะได้หนึ่งในห้าสถานะ:
| สถานะ | เมื่อใด | ความหมาย |
|---|
| ตรงตามแบบ | จับคู่ได้ และจุดตัวอย่าง 95% อยู่ในค่าความคลาดเคลื่อน | สร้างตรงตามที่โมเดลระบุ |
| คลาดเคลื่อน | จับคู่ได้ แต่เกินค่าความคลาดเคลื่อน | สร้างแล้ว แต่ผิดตำแหน่งหรือผิดขนาด |
| ขาดหาย | ผลสแกนมองเห็น แต่จับคู่ได้น้อยกว่า 20% | มีในโมเดลแต่ไม่ได้สร้าง (หรือยังไม่ได้สร้าง) |
| ไม่ถูกสังเกต | ไม่มีตำแหน่งสแกนใดมองเห็น | ไม่ทราบ: ให้คะแนนไม่ได้ |
| ถูกบดบัง | อยู่ในมุมมอง แต่ถูกสิ่งอื่นบัง | ไม่ทราบ: ให้คะแนนไม่ได้ |
ยังมีทิศทางตรงข้ามด้วย คือจุดสแกนที่ไม่มีองค์ประกอบ IFC อยู่ใกล้ เมื่อจัดกลุ่มรวมกัน จะเป็นสิ่งที่สร้างขึ้นแต่ไม่ได้อยู่ในโมเดล ซึ่งมักเป็นประเด็นที่พบที่มีประโยชน์ที่สุดที่หน้างาน และไม่มีเครื่องมือตรวจสอบ IFC ใดสร้างได้ เพราะต้องอาศัยสภาพจริง
ขั้นที่ 4: รายงานความครอบคลุมคู่กับผลลัพธ์
นี่คือส่วนที่เครื่องมือส่วนใหญ่ข้ามไป หากคุณสแกนมุมที่สะอาดเพียงมุมเดียวนาน 20 วินาที แล้วนับทุกอย่างที่เหลือว่าไม่มีปัญหา คุณจะได้คะแนนเต็มสำหรับอาคารที่ไม่เคยดูเลย ดังนั้นองค์ประกอบที่ไม่ถูกสังเกตจึงไม่ใช่ทั้งตรงตามแบบและไม่ตรงตามแบบ แต่เป็นสิ่งที่ไม่ทราบ และนับแยกต่างหาก
ผลลัพธ์จึงเป็นตัวเลขสองค่าเสมอ ไม่ใช่ค่าเดียว คือสิ่งที่มองเห็นตรงกันดีเพียงใด และมองเห็นโมเดลได้มากเพียงใด การตรงกันดีในสัดส่วนเล็ก ๆ ของโมเดลยังสรุปอะไรไม่ได้ กฎของเราคือ หากความครอบคลุมต่ำกว่า 25% จะไม่มีคะแนนเลย มีเพียงสถานะ "การเก็บข้อมูลไม่เพียงพอ"
ทำไมปัญหาเดียวจึงไม่ควรถูกนับร้อยครั้ง
หากเทแผ่นพื้นทั้งแผ่นสูงเกินไป 4 cm นั่นคือปัญหาเดียวที่หน้างาน ไม่ใช่องค์ประกอบบกพร่อง 800 ชิ้น คะแนนใช้บทลงโทษแบบลอการิทึมเดียวกับ Health Score (คะแนนคุณภาพโมเดล) สำหรับโมเดล IFC ของเรา องค์ประกอบจำนวนมากที่มีปัญหาเดียวกันมีน้ำหนักมากกว่าหนึ่งชิ้น แต่ไม่เป็นสัดส่วนตรง ไม่เช่นนั้นการเก็บข้อมูลจริงทุกครั้งจะได้คะแนนศูนย์ และตัวเลขก็จะไร้ประโยชน์
สิ่งที่ทำได้วันนี้ ฟรี
เปิดไฟล์ IFC พร้อมผลสแกนของคุณในโปรแกรมดู ไฟล์ E57, LAS/LAZ และรูปแบบทั่วไปอื่น ๆ เปิดได้ในเบราว์เซอร์โดยไม่ต้องอัปโหลดสิ่งใด การใช้งานกับกรณี scan-to-BIM จริงอธิบายไว้ใน IFC และพอยต์คลาวด์ในเบราว์เซอร์
หากต้องการคำตอบแรกสำหรับคำถาม "ผนังนี้อยู่ตรงตามแบบหรือไม่" ให้ตัดผลสแกนที่ระดับความสูงหนึ่ง แล้วเปรียบเทียบกับแปลนที่ตัดจากโมเดล: ตรวจพอยต์คลาวด์เทียบแปลนพื้นจาก IFC นี่เป็นการตรวจแบบ 2D ที่ระดับความสูงเดียว จึงช่วยบอกว่าควรดูที่ใด มากกว่าจะรับรองสิ่งใด สำหรับพื้น ความเรียบของแผ่นพื้นจากพอยต์คลาวด์ ก็ทำงานแบบเดียวกัน
การตรวจ as-built จะเพิ่มอะไร และมีค่าใช้จ่ายเท่าใด
| ฟรี (ในเบราว์เซอร์) | แพ็กเกจชำระเงิน (วางแผนไว้) |
|---|
| พอยต์คลาวด์ของคุณเอง (E57, LAS/LAZ, LiDAR จากมือถือ) | ได้: สถานะรายองค์ประกอบ ความครอบคลุม และคะแนน คำนวณบนคอมพิวเตอร์ของคุณ | เหมือนกัน |
| วิดีโอจากมือถือที่แปลงเป็นพอยต์คลาวด์ | ไม่ได้ | ได้: ประมวลผลวิดีโอบนเซิร์ฟเวอร์กราฟิก |
| โมเดล IFC ของคุณ | ไม่ออกจากเบราว์เซอร์ | ไม่ออกจากเบราว์เซอร์: ส่งเฉพาะวิดีโอ |
เป็นแผนของฟีเจอร์ ไม่ใช่คำสัญญาเรื่องวันที่ ราคาที่วางแผนไว้อยู่ในหน้าราคาการแบ่งนี้ยึดกฎข้อเดียว: สิ่งใดที่ทำให้เรามีค่าใช้จ่ายในการรันจะอยู่ในแพ็กเกจชำระเงิน และแพ็กเกจฟรีจะได้เวอร์ชันที่ทำงานบนเครื่องของคุณเอง การประมวลผลวิดีโอต้องใช้เซิร์ฟเวอร์ GPU แต่การเปรียบเทียบพอยต์คลาวด์ที่คุณมีอยู่แล้วไม่ต้องใช้[pricing]
สิ่งที่ยังทำไม่ได้
- ยังไม่มีส่วนติดต่อผู้ใช้ เอนจินการเปรียบเทียบ (การสุ่มจุด การหาจุดใกล้ที่สุด การมองเห็น และคะแนน) พัฒนาแล้วและทดสอบกับฉากจำลองเท่านั้น
- ยังไม่ได้พัฒนาการจัดแนวด้วยสามจุด และจนกว่าจะเสร็จ จะไม่แสดงคะแนนให้ผู้ใช้
- ยังไม่ได้ทดสอบกับหน้างานก่อสร้างจริงโดยลูกค้า
หากคุณตรวจงาน as-built เทียบกับโมเดล IFC และอยากลองกับโครงการจริงเมื่อเปิดให้ใช้ แจ้งเราที่หน้าราคา หากต้องการติดตามความคืบหน้าตามเวลาแทนการตรวจความสอดคล้อง ดู ความคืบหน้างานก่อสร้าง 4D ด้วย IFC และพอยต์คลาวด์
As-Built เทียบ BIM: ตรวจพอยต์คลาวด์เทียบโมเดล IFC ทีละองค์ประกอบ