Voltar ao blog de BIM e IFC
Gêmeos digitais · 2026-08-27 · 8 min
Gêmeo digital de armazém: IFC + LiDAR em movimento no navegador
Veja uma empilhadeira e um carrinho autônomo se movendo em uma nuvem de pontos densa de um armazém, enquanto o IFC permanece disponível como referência espacial de projeto.
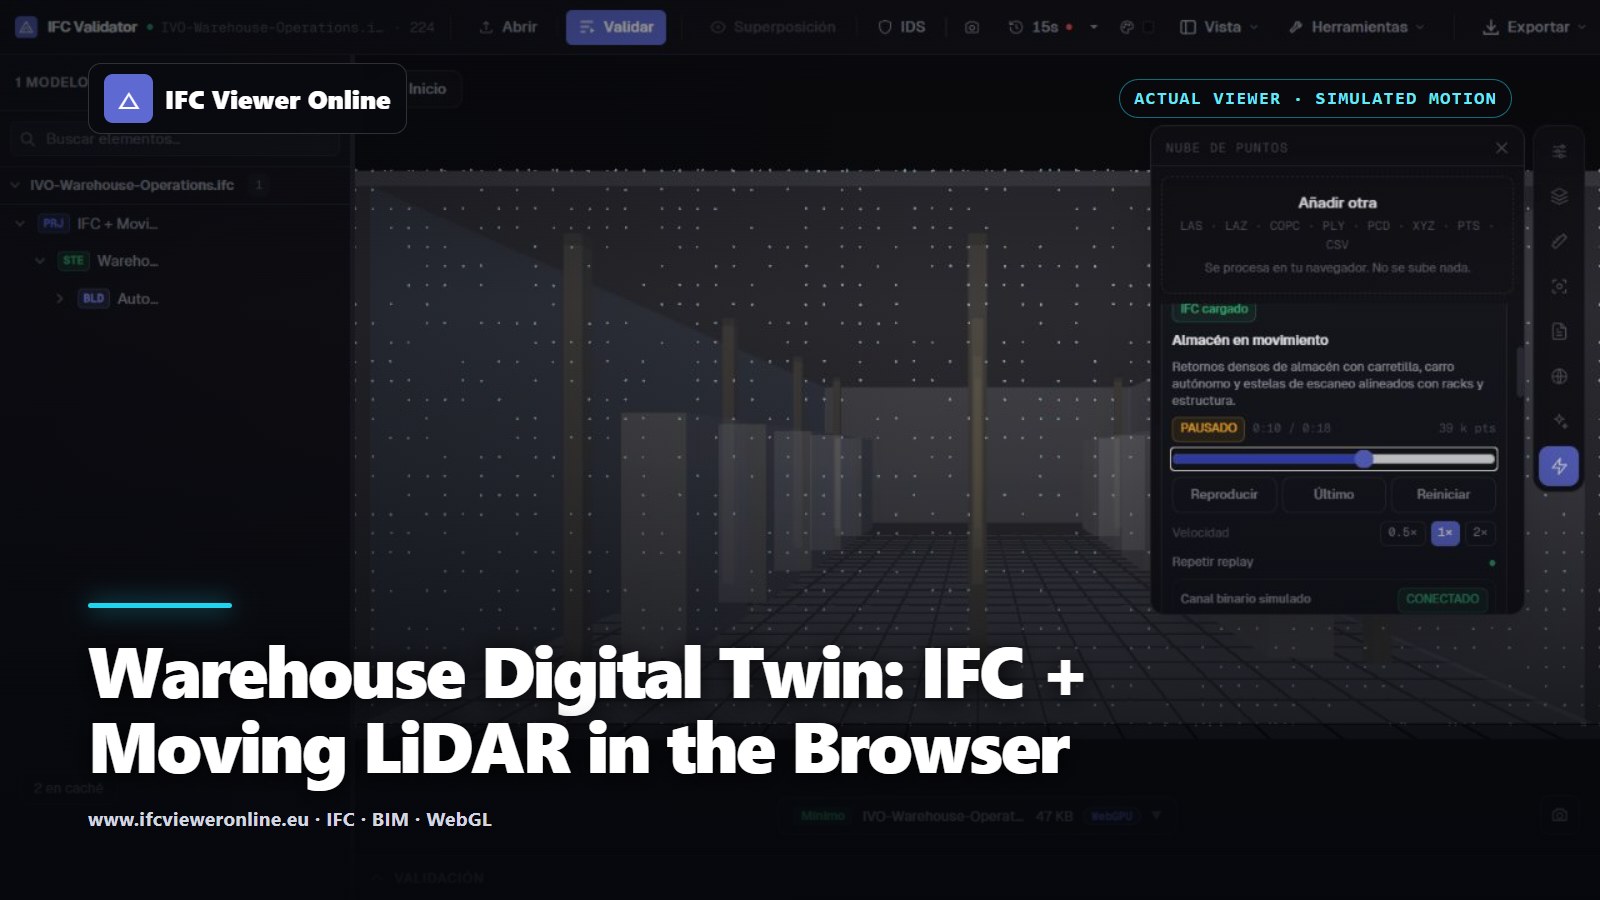 Cena real de armazém no IFC Viewer Online, com retornos em laranja da empilhadeira em movimento, pontos em ciano do carrinho autônomo e uma referência IFC translúcida
As operações de um armazém são espaciais e temporais ao mesmo tempo. Um modelo descreve prateleiras, lajes e pilares fixos; a evidência operacional descreve veículos, corredores ocupados e condições que mudam. Um IFC somado a uma nuvem de pontos temporal mantém as duas camadas em um único referencial de coordenadas, sem transformar a varredura em um vídeo plano.
O exemplo abaixo foi pensado para uma tela de feira comercial: começa com um único botão, funciona sem o Wi-Fi do local e torna o movimento legível de imediato. Também é deliberadamente honesto. Os retornos em movimento são simulados a partir da mesma tabela de dimensões do IFC, então isso é uma demonstração de workflow e desempenho, não uma alegação sobre um sensor conectado.
Experimente o armazém em movimento ao vivo
Operações de armazém — IFC + LiDAR em movimento
Replay interativo de 18 segundos com cerca de 39.000 pontos visíveis, uma empilhadeira em movimento, um carrinho autônomo e o armazém IFC4 correspondente.
 O replay do armazém está em execução — arraste para orbitar
O que está realmente em movimento?
O envelope do edifício e os retornos das prateleiras permanecem estáveis. A empilhadeira, seu mastro, um carrinho autônomo, os anéis de LiDAR e rastros curtos de movimento são reescritos nos mesmos arrays tipados residentes a cada frame. Nenhuma geometria Three.js ou buffer de GPU novo é alocado durante a reprodução.
| Camada | Finalidade | Ciclo de vida |
|---|
| Modelo IFC4 | Contexto de projeto do armazém e objetos inspecionáveis | Carregado uma vez; translúcido durante o replay |
| Retornos estáticos | Piso, envelope, pilares e superfícies das prateleiras | Um catálogo determinístico |
| Retornos em movimento | Empilhadeira, carrinho autônomo, anéis de varredura e rastros | Atualizados a 12 FPS em um buffer limitado |
| Gravação MCAP | Exemplo portátil com timestamp para adaptadores | Gerada localmente a 2 FPS, sob demanda |
Baixe o par reproduzível
Use a referência IFC4 do armazém com o snapshot PLY representativo. Os dois se originam das mesmas dimensões declaradas. O cabeçalho do PLY declara que ele é sintético e nomeia o seu IFC correspondente.
Escolhas de desempenho para uma visão operacional útil
- Mantenha a capacidade de frames fixa, para que uma GPU lenta não cause crescimento de memória.
- Prefira a regra do “frame válido mais novo vence” a uma fila que cresce sem parar; a latência operacional importa mais do que reproduzir frames obsoletos.
- Filtre e voxelize na borda (edge) em implantações reais, e envie apenas os atributos que o usuário consegue inspecionar.
- Pause fontes ocultas e reutilize materiais, geometria e arrays tipados.
- Mantenha o IFC visível de forma independente, para que os usuários possam passar de uma animação impressionante para uma pergunta espacial real.
Dessa demo a um feed real de armazém
Uma implantação física precisa de timestamps do sensor, uma transformação calibrada de sensor para o local, filtragem na borda e um adaptador para o mesmo contrato de frame. A interface do usuário só deve substituir o selo de “simulado” por um status de fonte real quando esses fatos forem conhecidos. WebSocket ou WebTransport é a escolha de entrega; nenhum dos dois corrige um registro (registration) ruim ou uma fila ilimitada no navegador.
Para o design de pacotes e buffering em nível mais baixo, veja LiDAR em tempo real em um gêmeo digital web. Para uma comparação estática medida, comece com o alinhamento Scan-to-BIM de IFC + nuvem de pontos.
Gêmeo digital de armazém: IFC + LiDAR em movimento no navegador