BIM・IFCブログに戻る
デジタルツイン · 2026-08-27 · 8分
倉庫のデジタルツイン:IFCと動くLiDAR点群をブラウザーで
密集した倉庫の点群の中を、フォークリフトと自律走行カートが動き回る様子をご覧ください。その間もIFCは、設計上の空間リファレンスとしていつでも参照できます。
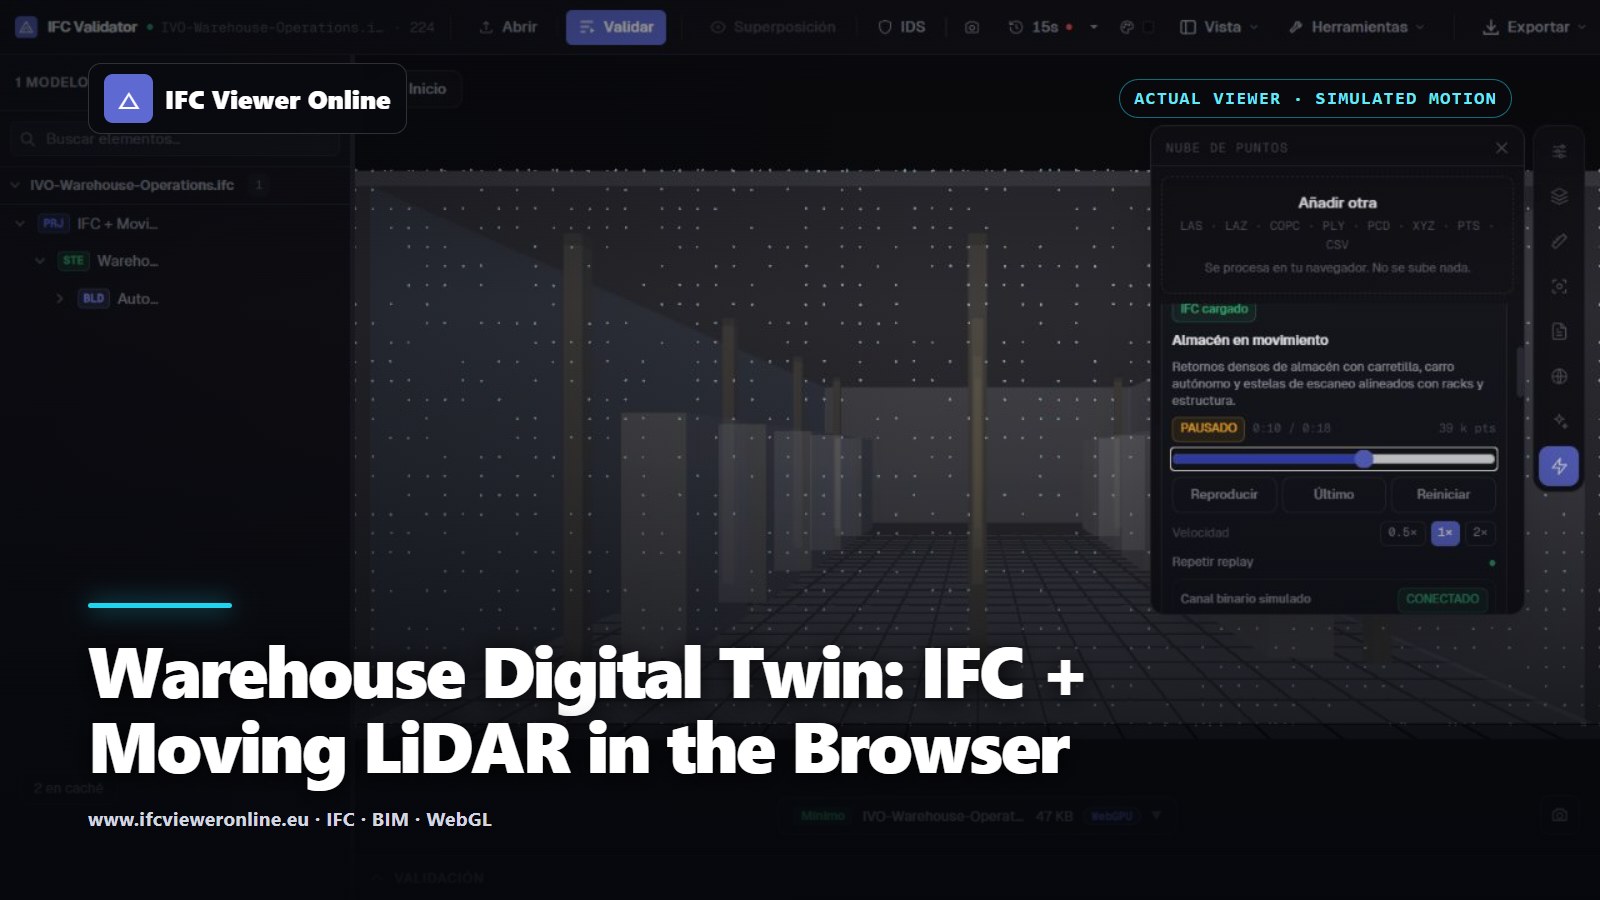 IFC Viewer Onlineの実際の倉庫シーン。オレンジ色で動くフォークリフトの反射点、シアンの自律走行カートの点、半透明のIFCリファレンスが表示されている
倉庫の運用は、空間的であると同時に時間的でもあります。モデルが表すのは、固定されたラック、スラブ、柱です。一方、運用上のエビデンスが表すのは、車両、使用中の通路、刻々と変わる状況です。IFCと時系列の点群を組み合わせれば、スキャンを平面的な動画にしてしまうことなく、両方のレイヤーを1つの座標系に保てます。
以下のサンプルは、展示会の画面向けに設計したものです。ボタン1つで始まり、会場のWi-Fiがなくても動作し、動きがひと目でわかります。同時に、意図して誠実な作りにしています。動く反射点はIFCと同じ寸法表からシミュレーションしたものです。つまりこれは、接続されたセンサーをうたうものではなく、ワークフローと性能のデモンストレーションです。
動く倉庫をライブで試す
倉庫の運用:IFC+動くLiDAR
約39,000の点が表示される、18秒間のインタラクティブなリプレイです。動くフォークリフト、自律走行カート、それに対応するIFC4の倉庫モデルを含みます。
 倉庫のリプレイを再生中:ドラッグで視点を回転
実際に動いているのは何か?
建物の外殻とラックの反射点は静止したままです。フォークリフトとそのマスト、自律走行カート、LiDARのリング、短い移動軌跡は、毎フレーム、常駐している同じ型付き配列(typed array)に書き込み直されます。再生中に新しいThree.jsのジオメトリやGPUバッファーが確保されることはありません。
| レイヤー | 目的 | ライフサイクル |
|---|
| IFC4モデル | 設計上の倉庫のコンテキストと、確認できるオブジェクト | 1回だけ読み込み、リプレイ中は半透明 |
| 静的な反射点 | 床、外皮、柱、ラックの表面 | 決定論的な1つのカタログ |
| 動く反射点 | フォークリフト、自律走行カート、スキャンのリング、軌跡 | 上限付きの1つのバッファーで12FPSで更新 |
| MCAP記録 | アダプター向けの、持ち運び可能なタイムスタンプ付きサンプル | 必要に応じて2FPSでローカル生成 |
再現可能なファイルのペアをダウンロード
倉庫のIFC4リファレンスを、代表的なPLYスナップショットと組み合わせて使ってください。どちらも同じ宣言済みの寸法から生成されています。PLYのヘッダーには、合成データであることと、対になるIFCの名前が記載されています。
運用ビューを役立てるための性能上の選択
- フレームの容量は固定します。そうすれば、GPUが遅くてもメモリが増え続けることはありません。
- 増え続けるキューではなく、「最新の有効なフレームを優先する」方式を選びます。運用では、古いフレームを再生することよりも、遅延を抑えることのほうが重要です。
- 実際の導入では、エッジ側でフィルタリングとボクセル化を行い、ユーザーが確認できる属性だけを送信します。
- 非表示のソースは一時停止し、マテリアル、ジオメトリ、型付き配列を再利用します。
- IFCは独立して表示できるようにしておきます。ユーザーが見栄えのするアニメーションから、実際の空間的な問いへと移れるようにするためです。
このデモから、実際の倉庫のフィードへ
物理的な導入には、センサーのタイムスタンプ、キャリブレーション済みのセンサー座標から現場座標への変換、エッジでのフィルタリング、そして同じフレーム仕様に合わせるアダプターが必要です。ユーザーインターフェースでシミュレーションのバッジをソースのステータス表示に置き換えるのは、それらの事実が判明してからにすべきです。WebSocketかWebTransportかは配信手段の選択にすぎず、どちらを選んでも、不十分な位置合わせ(レジストレーション)や上限のないブラウザー側のキューは解決しません。
パケットとバッファリングの、より低レイヤーの設計については、WebデジタルツインでのリアルタイムLiDARをご覧ください。計測にもとづく静的な比較なら、まずIFC+点群によるScan-to-BIMの位置合わせから始めましょう。
倉庫のデジタルツイン:IFCと動くLiDAR点群をブラウザーで