Retour au blog BIM & IFC
Jumeaux numériques · 2026-08-27 · 8 min
Jumeau numérique d'entrepôt : IFC + LiDAR en mouvement dans le navigateur
Regardez un chariot élévateur et un chariot autonome se déplacer dans un nuage de points dense d'entrepôt, tandis que l'IFC reste disponible comme référence spatiale de conception.
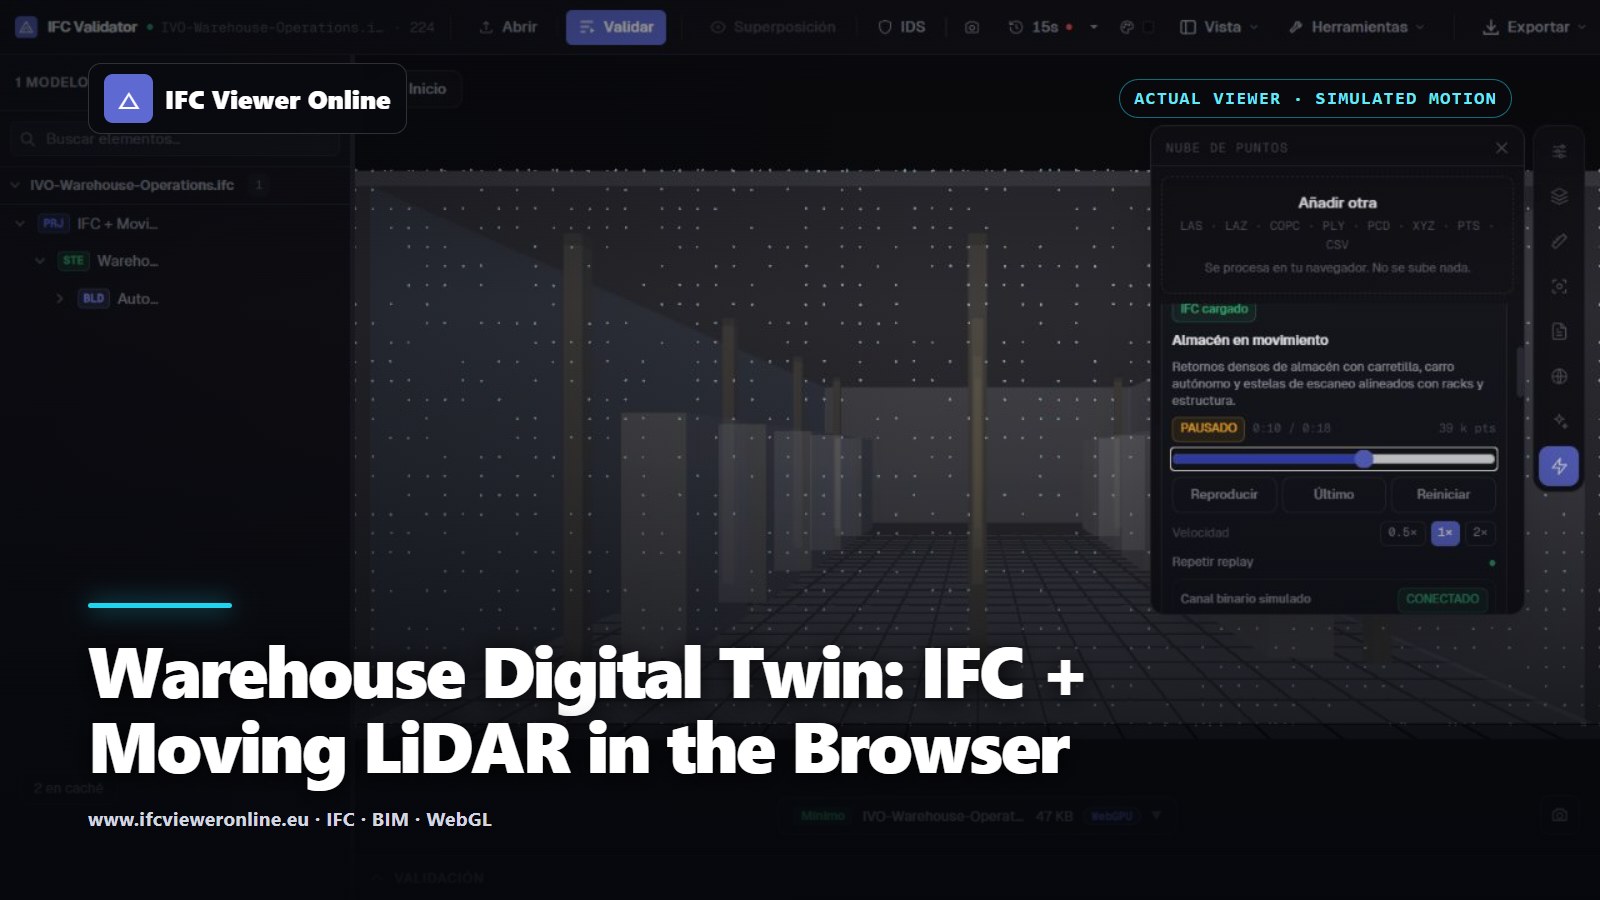 Scène réelle d'entrepôt dans IFC Viewer Online, avec les retours orange en mouvement du chariot élévateur, les points cyan du chariot autonome et une référence IFC translucide
Les opérations d'entrepôt sont à la fois spatiales et temporelles. Une maquette décrit les rayonnages, dalles et poteaux fixes ; les données opérationnelles décrivent les véhicules, les allées occupées et les conditions changeantes. Un IFC associé à un nuage de points temporel conserve ces deux couches dans un même repère de coordonnées, sans transformer le scan en simple vidéo plate.
L'exemple ci-dessous est conçu pour un écran de salon professionnel : il démarre d'un seul bouton, fonctionne sans le Wi-Fi du lieu, et rend le mouvement lisible immédiatement. Il est aussi délibérément honnête. Les retours en mouvement sont simulés à partir de la même table de dimensions que l'IFC : il s'agit donc d'une démonstration de workflow et de performance, pas d'une prétention à un capteur connecté.
Essayez l'entrepôt en mouvement, en direct
Opérations d'entrepôt — IFC + LiDAR en mouvement
Relecture interactive de 18 secondes avec environ 39 000 points visibles, un chariot élévateur en mouvement, un chariot autonome et l'entrepôt IFC4 correspondant.
 La relecture de l'entrepôt est en cours — faites glisser pour orbiter
Qu'est-ce qui bouge réellement ?
L'enveloppe du bâtiment et les retours des rayonnages restent stables. Le chariot élévateur, son mât, un chariot autonome, les anneaux LiDAR et de courtes traînées de mouvement sont réécrits dans les mêmes tableaux typés résidents à chaque trame. Aucune nouvelle géométrie Three.js ni aucun nouveau tampon GPU n'est alloué pendant la lecture.
| Couche | Objectif | Cycle de vie |
|---|
| Maquette IFC4 | Contexte d'entrepôt conçu et objets inspectables | Chargée une seule fois ; translucide pendant la relecture |
| Retours statiques | Sol, enveloppe, poteaux et surfaces des rayonnages | Un catalogue déterministe unique |
| Retours en mouvement | Chariot élévateur, chariot autonome, anneaux de scan et traînées | Mis à jour à 12 im/s dans un tampon borné |
| Enregistrement MCAP | Exemple portable horodaté pour les adaptateurs | Généré localement à 2 im/s à la demande |
Téléchargez la paire reproductible
Utilisez la référence IFC4 de l'entrepôt avec l'instantané PLY représentatif. Les deux proviennent des mêmes dimensions déclarées. L'en-tête du PLY précise qu'il est synthétique et nomme son IFC compagnon.
Choix de performance pour une vue d'exploitation utile
- Gardez la capacité de trame fixe, pour qu'un GPU lent ne puisse pas provoquer de croissance mémoire.
- Préférez la politique « dernière trame valide gagne » à une file d'attente sans cesse croissante ; la latence opérationnelle compte plus que la relecture de trames obsolètes.
- Filtrez et voxélisez en périphérie (edge) pour les déploiements réels, puis n'envoyez que les attributs que l'utilisateur peut inspecter.
- Mettez en pause les sources cachées et réutilisez matériaux, géométries et tableaux typés.
- Gardez l'IFC visible indépendamment, pour que les utilisateurs puissent passer d'une animation impressionnante à une véritable question spatiale.
De cette démo à un véritable flux d'entrepôt
Un déploiement physique nécessite des horodatages de capteur, une transformation calibrée capteur-vers-site, un filtrage en périphérie et un adaptateur vers le même contrat de trame. L'interface utilisateur devrait alors remplacer le badge « simulé » par un état de source réel seulement une fois ces faits connus. WebSocket ou WebTransport est un choix de livraison ; ni l'un ni l'autre ne corrige un mauvais recalage ou une file d'attente navigateur non bornée.
Pour la conception des paquets et de la mise en tampon de plus bas niveau, voir LiDAR temps réel dans un jumeau numérique web. Pour une comparaison statique mesurée, commencez par l'alignement Scan-to-BIM IFC + nuage de points.
Jumeau numérique d'entrepôt : IFC + LiDAR en mouvement dans le navigateur